
DGIST SURG Lab 挑战毫米级手术机器人精度极限
DGIST SURG Lab 研究人员致力于开发手术机器人核心技术,通过 AI 精准操控技术和微米级操作,力求实现误差小于 1mm 的极高精度。
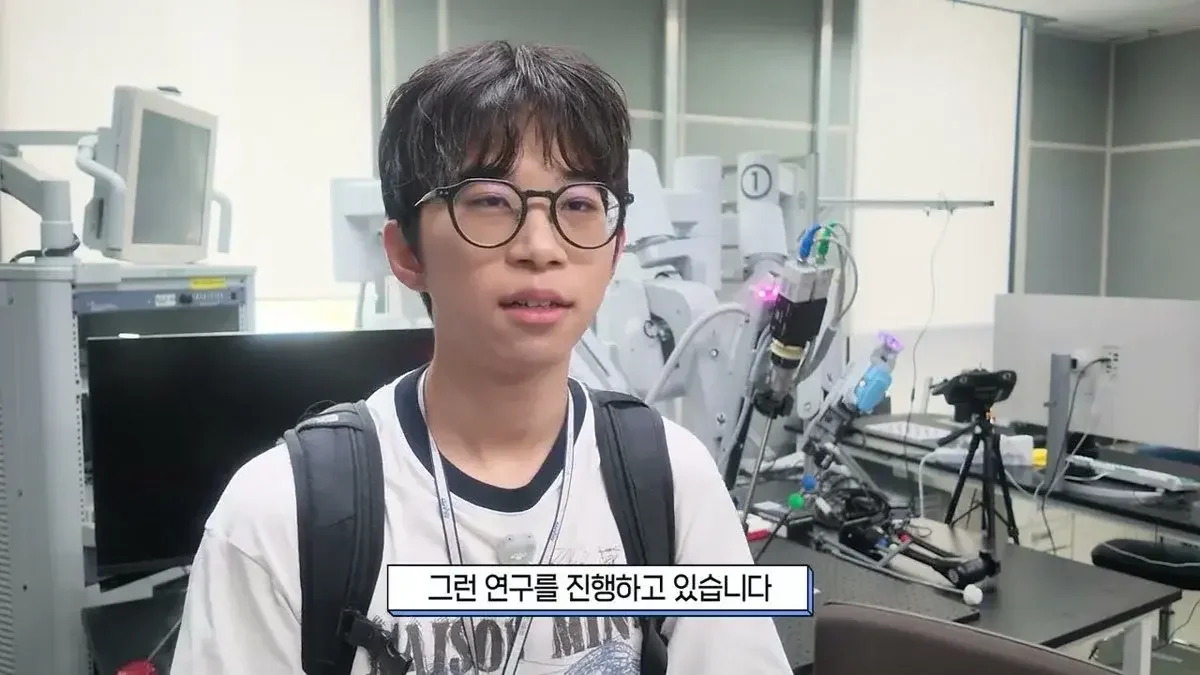
DGIST SURG Lab 研究团队正致力于实现误差小于 1mm 的末端执行器精度,其研发的机器人“RBY1”凭借远高于工业标准的运动精度,在近期自动往复运动竞赛中荣获第一名。
手术机器人的性能并不取决于机械臂的活动范围,而在于其末端几毫米(mm)的控制精度。由于微小的动作差异直接关系到患者的安全,根据产业通商资源部提供的消息,DGIST SURG Lab 研究团队正致力于实现误差小于 1mm 的极限精度,其研究过程充满了挑战。
“末端执行器”的精度决定手术安全
SURG Lab 研究人员关注的核心技术是机器人手臂末端的“末端执行器(End Effector)”。研究人员正在研究利用 AI 实现的精准操控(Precision Manipulation)技术,使机器人能够自主判断情况并执行动作。其目标不仅是移动机械臂,而是实现数百微米(μm)级别的微细操作。
研究过程涵盖了从设计、制作到验证的有机环节。为了确认屏幕上计算出的数值在现实中是否有效,研究人员利用实验室内的 3D 打印机,通过打印自行设计的部件并立即进行测试,从而不断减少误差。此外,充当手术机器人“眼睛”的摄像头的准确性也是核心要素,它负责计算位置并协助机器人精确移动手术工具。
研究人员还同步进行着将医生执行的手术动作数据化,并将其转换为机器人可学习数据的任务。这是手术自动化的基础阶段,旨在将医生的动作加工成机器人能更有效使用的数据。
缝合手术针技术:毫米以下的较量
目前实验室正在进行的重点项目之一是处理手术针的技术。虽然表面上看可能只是简单的抓取并移动模块,但在实际手术环境中,这是模拟抓取并提起组织的难度极高的任务。无论是抓取针还是穿针,都属于误差绝不允许超过 1mm 的精密领域。
凭借这种极高的精度,研究人员在近期举行的自动往复运动相关竞赛中荣获第一名。这是由于他们长期以来一直在研究远高于普通工业现场或日常生活的机器人运动标准。获奖机器人“RBY1”目前已装备手术工具和摄像头,正在学习新的动作,并为类人手术课题继续进行实验。
“开拓人类无法触及的领域即是创新”
研究人员的日常生活是重复实验与数据验证的连续过程。他们通常在上午 9 点上班,并投入研究直至晚上 10 点。之所以如此执着于微小的动作,是因为技术的指向在于“人类”。研究人员相信,当机器人不仅仅是代替人类工作,而是能够执行人类无法完成的任务时,才会产生真正的创新。
一名研究人员在说明选择手术机器人领域的理由时表示:“如果能够实现有助于拯救人类生命的方式,那将是非常有意义的事情。”另一名研究人员则表示,目标是通过具有类人精度的机器人技术,完成人类难以执行或无法完成的任务。精确打造机器人指尖的过程,最终与深入探究人类双手能力、思考机器人如何辅助和补充人类的过程紧密相连。
来源:原视频(YouTube)
0评论
当前已关闭评论功能。