
手術ロボットの指先を極限まで精密化、DGISTの研究チームが挑戦
DGISTのSURG Lab研究チームは、患者の安全に直結する手術ロボットの精密な制御を目指し、1mm未満の誤差も許さない極限の技術研究に取り組んでいる。
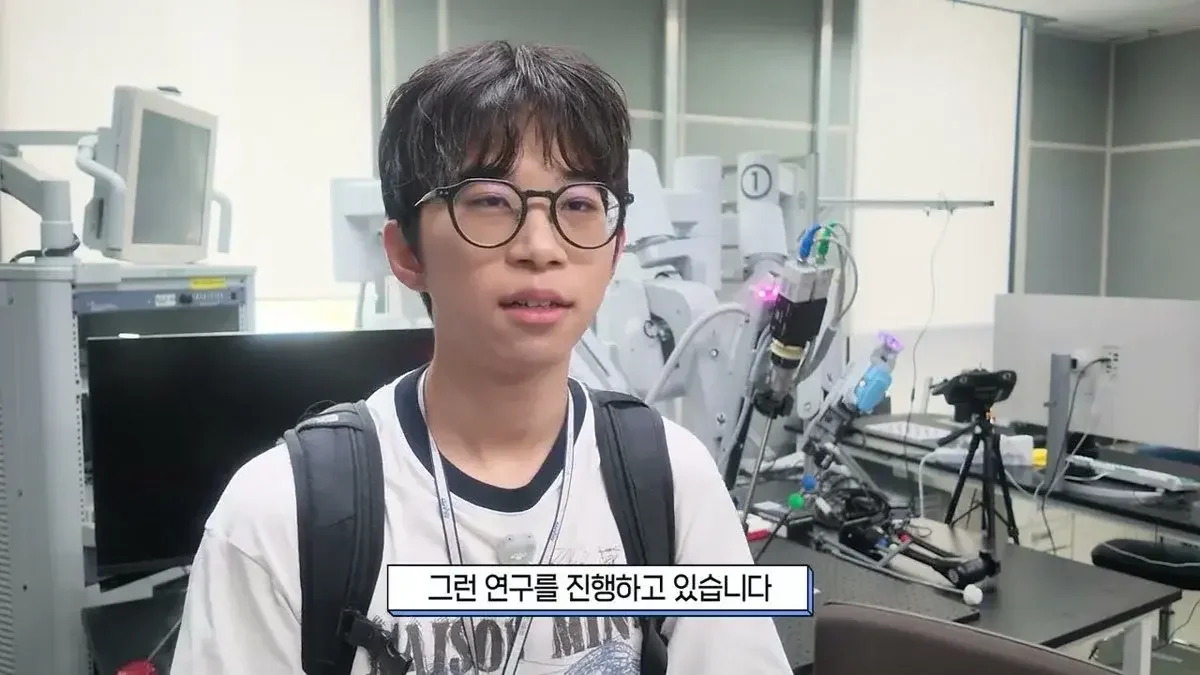
DGISTのSURG Lab研究チームは、手術の安全に直結するロボット先端部の精密制御技術を研究しており、自動往復運動の競技会ではロボット「RBY1」で1位を獲得した。チームはAIを活用し、手術用針を扱う際にも1mm未満の誤差を許さない数百マイクロメートル単位の微細な操作を目指している。
手術ロボットの性能は、アームの可動範囲よりも、最後の数ミリメートル(mm)をいかに精密に制御できるかにかかっている。微細な動きの違いが患者の安全に直結するためだ。産業通商資源部が伝えたDGIST(大邱慶北科学技術院)SURG Lab(サージ・ラボ)の研究チームには、1mm未満の誤差も許容しない極限の精密さを実現するための挑戦が込められている。
「エンドエフェクター」の精密さが手術の安全を決定する
SURG Labの研究チームが集中している核心技術は、ロボットアームの先端部分である「エンドエフェクター(End Effector)」だ。研究チームは、ロボットが自ら状況を判断して動作を実行できるよう、AIを活用した精密操作(Precision Manipulation)技術を研究している。単にアームを動かすだけでなく、数百マイクロメートル(μm)単位の微細な操作を目標としている。
研究プロセスは、設計から製作、検証までが有機的に結びついている。研究チームは、画面上の数値で計算された値が現実の世界でも機能するかを確認するため、研究室内の3Dプリンターを活用している。自ら設計した部品を出力して即座にテストを行い、誤差を減らしていく方式だ。特に、手術ロボットの「目」の役割を果たすカメラの正確さも重要な要素であり、カメラは位置を計算し、ロボットが手術器具を正確に動かせるよう支援する。
また、研究チームは医師が行う手術動作をデータ化し、ロボットが学習できるように変換する作業も並行して進めている。これは手術の自動化に向けた基礎段階であり、医師の動きをロボットがより効果的に活用できるデータへと加工する過程である。
手術用針を扱う技術、1mm未満の勝負
現在、研究室で進行中の主要プロジェクトの一つに、手術用針を扱う技術がある。一見すると、ブロックを掴んで移動させる単純な動作に見えるかもしれないが、実際の術中環境では組織を掴んで持ち上げる動作をシミュレーションする高難度な作業だ。針を掴んだり糸を通したりする動作は、1mm未満の誤差さえも許されない精密な領域である。
こうした高い精密度により、研究チームは最近行われた自動往復運動に関する競技会で1位を獲得した。一般的な産業現場や日常生活よりもはるかに高いレベルのロボット動作標準を研究してきた成果だ。受賞したロボット「RBY1」は、現在手術用器具とカメラを装着し、新たな動きを学習しながら、ヒューマノイド手術課題に向けた実験を続けている。
「人間にはできない領域を開拓することこそが革新」
研究チームの日常は、繰り返される実験とデータの検証の連続である。午前9時に出勤し、夜10時まで研究に邁進する生活が日常的だ。彼らがこれほどまでに微細な動きに執着する理由は、技術の指向点が「人間」にあるからだ。研究チームは、ロボットが単に人間の代わりを務めるだけでなく、人間にはできない領域を遂行するときに真の革新が起こると信じている。
ある研究員は、手術ロボット分野を選択した理由について「人間の命を救うことに役立つ方法を実現できるのであれば、非常に意味のあることだ」と語った。また別の研究員は、人間と類似した精密さを持つロボット技術を通じて、人間が行うのが困難、あるいは不可能な課題を完遂することが目標であると述べた。ロボットの指先を精密にする過程は、結局のところ、人間の手が持つ能力を深く見つめ直し、ロボットがどのように人間を補助し補完するかを検討する過程と通じている。
0コメント
現在コメントの投稿は無効になっています。