
Estudiantes de Soongsil University rediseñan la cintura de un robot
Estudiantes de grado del laboratorio MAIROBOT de Soongsil University trabajan en la mejora de la estructura de la cintura de sus robots para aumentar su espacio de trabajo tras participar en el Humanoid Challenge de verano de 2026.
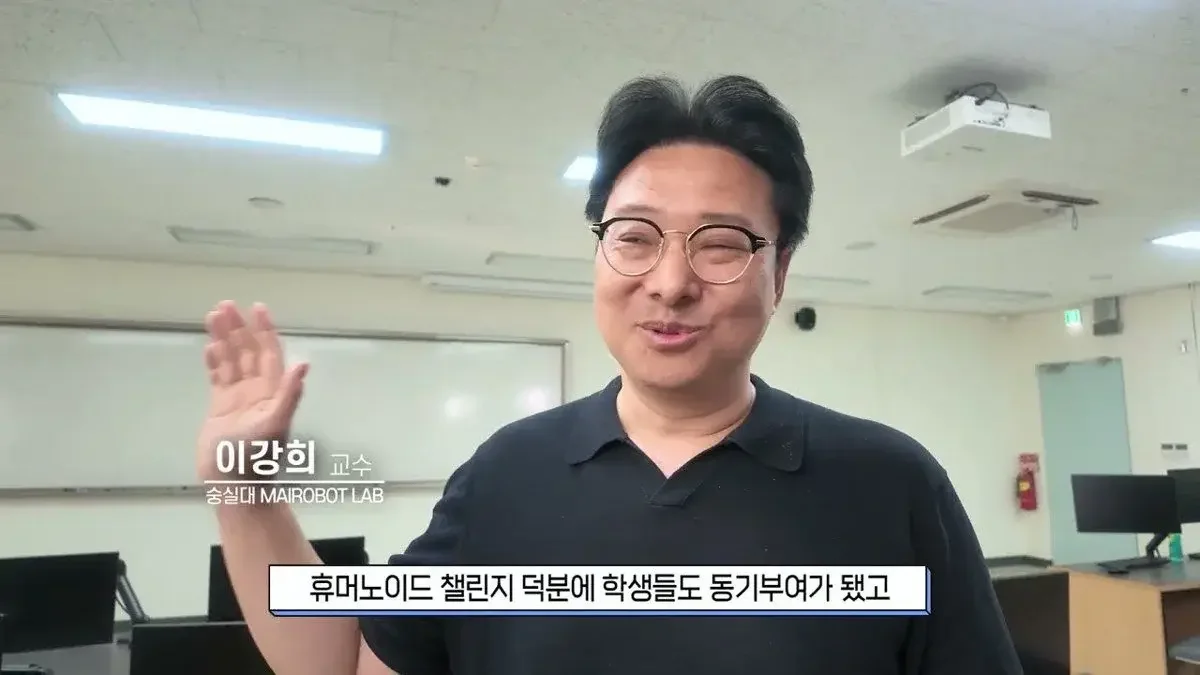
El laboratorio MAIROBOT de Soongsil University ha modificado la estructura de la cintura de su robot para ampliar su alcance, superando la limitación previa de 550 mm de movimiento. El equipo de estudiantes de grado trabaja actualmente en ajustes de estabilidad para prevenir que la parte superior del cuerpo se incline hacia adelante.
Tras la realización del Humanoid Challenge en el verano de 2026, las investigaciones del laboratorio MAIROBOT de Soongsil University continúan. Aunque este certamen, organizado por el Ministerio de Industria, Comercio y Energía, fue un escenario para probar el rendimiento de los robots, para los estudiantes del laboratorio representó un proceso de adquirir experiencia diseñando robots directamente, modificando códigos y resolviendo problemas por cuenta propia.
Un modelo de investigación autónomo compuesto solo por estudiantes de grado
El laboratorio MAIROBOT de Soongsil University se caracteriza por estar integrado exclusivamente por estudiantes de grado, sin la presencia de estudiantes de posgrado. Los miembros se dividen las tareas, desde el diseño de componentes y el estilismo hasta la fabricación de hardware, para construir los robots de principio a fin. Los estudiantes operan en un ambiente de autonomía, dedicándose a la investigación hasta altas horas de la noche.
El entorno compuesto únicamente por estudiantes de grado ofrece la ventaja de poder establecer la dirección de la investigación con libertad. Incluso los estudiantes de los primeros años participan activamente, adquiriendo experiencia al construir directamente la cadena de trabajo que va desde el diseño hasta la operación. Aunque no obtuvieron premios en el pasado Humanoid Challenge, los estudiantes encuentran el sentido de su investigación al haber alcanzado los objetivos establecidos.
Mejora de la estructura de la "cintura" para ampliar el rango de acción del robot
El desafío central reciente del laboratorio es la modificación de la parte de la cintura del robot. El robot anterior tenía una cintura fija, lo que limitaba su alcance (reach) a tan solo 550 mm. El equipo de investigación decidió cambiar la estructura de la cintura para ampliar el espacio de trabajo (workspace) del robot, ya que es necesario que la articulación de la cintura se mueva para que los brazos del robot alcancen objetos situados a mayor distancia.
Una vez finalizado el diseño de hardware, los componentes se fabrican mediante mecanizado CNC. Durante la fase de diseño, se utiliza la aplicación Inventor para verificar interferencias y tolerancias, sometiendo a la estructura a un proceso de fabricación preciso debido a que debe soportar cargas elevadas. No obstante, en los procesos reales de ensamblaje y accionamiento surgen variables inesperadas. En el reciente proceso de cambio de la estructura de la cintura, se presentó un problema donde un eje se detenía debido a una falla en la señal de activación del motor, pero los miembros del equipo lograron identificar la causa y resolverlo para continuar con el trabajo.
El objetivo de 'Robonoid Human': convertir el fallo en un activo
El equipo de investigación analiza los logros obtenidos y decide los siguientes desafíos mediante reuniones semanales. El proceso incluye explicar mediante cifras y gráficos por qué el robot se mueve de esa manera, y verificar el rango de movimiento mediante simulaciones. Aunque es frecuente que los movimientos previstos en la fase de diseño no se implementen tras el ensamblaje real, los estudiantes consideran que detectar estos errores actuales es parte del proceso para prevenir problemas futuros.
Gracias a la mejora en la estructura de la cintura, el robot ahora puede extender sus brazos hacia un área más amplia que antes. Sin embargo, al aumentar el rango de movimiento, también surgieron problemas de inestabilidad, como el hecho de que la parte superior del cuerpo se incline hacia adelante. Por ello, el equipo de investigación está realizando trabajos de ajuste (tuning), enfocándose no solo en lograr un mayor movimiento, sino en cómo lograr que este sea seguro.
Su objetivo futuro es crear humanoides que puedan reemplazar a los humanos en las fábricas. Continúan con su investigación bajo la visión de aumentar la eficiencia en los entornos industriales mediante la automatización de tareas peligrosas a través de la tecnología robótica.
Fuente: vídeo original (YouTube)
0Comentarios
Los comentarios están desactivados por ahora.