
崇实大学本科生通过改进腰部结构扩大机器人作业范围
崇实大学MAIROBOT研究室的本科生团队通过改进机器人的腰部结构,旨在扩大其作业空间,并致力于开发未来能替代人类在工厂进行危险作业的人形机器人。
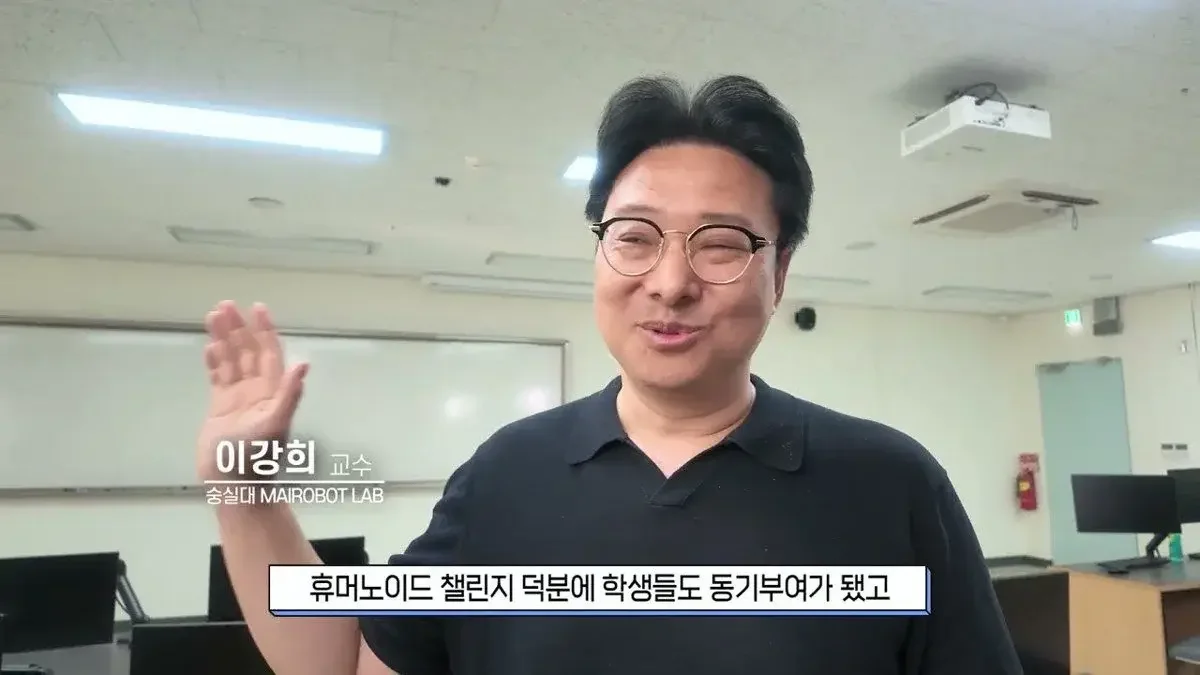
崇实大学MAIROBOT研究室的本科生团队正致力于改进机器人的腰部设计,旨在将原先仅550mm的触及距离进一步扩大,并针对动作不稳的问题开展控制作业。
在2026年夏季进行的类人机器人挑战赛之后,崇实大学MAIROBOT研究室的研究工作仍在持续进行。此次由产业通商资源部主办的比赛虽是测试机器人性能的平台,但对研究室学生而言,则是直接进行机器人设计、修改代码并积累自主判断与解决问题经验的过程。
无研究生参与的本科生研究室自主研究模式
崇实大学MAIROBOT研究室的特点在于其成员全部由本科生组成,没有研究生参与。成员们分工明确,从零部件设计、造型到硬件制作,亲手从零开始构建机器人。研究室学生们在深夜仍会留校钻研的自主氛围中开展活动。
仅由本科生组成的科研环境具有能够自由设定研究方向的优势。低年级学生也能积极参与其中,积累从设计到运行的完整流程经验。尽管他们在上次类人机器人挑战赛中未能获奖,但通过达成预设目标,找到了研究的意义。
为扩大机器人作业范围而改进“腰部”结构
研究室近期的核心课题是修改机器人的腰部部分。由于原有机器人的腰部是固定的,其触及距离(reach)仅为550mm。为了扩大机器人的作业空间(workspace),研究团队决定改变腰部结构,因为只有腰部关节能够活动,机器人的手臂才能触及更远处的物体。
硬件设计完成后,将通过CNC加工制作零部件。在设计阶段,团队利用Inventor应用检查干涉与公差,由于结构件需要承受高负荷,制作过程非常精密。然而,在实际组装和驱动过程中也会出现意料之外的变量。在最近的腰部结构变更过程中,曾出现因电机激活信号问题导致其中一根轴停止运转的情况,但团队成员通过寻找原因并解决问题,继续推进了工作。
将失败转化为资产,“Robonoid Human”的目标
研究团队通过每周会议分析过往成果并决定下一阶段课题。他们需要通过数据和图表解释机器人为何会做出某种动作,并通过模拟进行作业范围验证。虽然设计阶段预期的动作在实际组装后无法实现的现象时有发生,但学生们认为,发现当前的错误正是为了预防未来的问题。
改进腰部结构后的机器人能够比以前伸展手臂到更广阔的区域。不过,随着活动范围的扩大,也出现了上身前倾导致动作不稳的问题。为此,研究团队的工作重点已不再仅仅是增加活动幅度,而是转向如何实现安全的动作,并正在进行控制(tuning)作业。
他们的目标是未来制造出能够在工厂中替代人类的人形机器人。基于通过机器人技术实现危险作业自动化、从而提高工业现场效率的愿景,他们正在持续开展研究。
来源:原视频(YouTube)
0评论
当前已关闭评论功能。