
Los robots vestibles serán la clave para la era de la IA física
El profesor Gong Gyeong-cheol, director de Angel Robotics, sostiene que el éxito de la IA física dependerá de la capacidad del hardware para gestionar el ruido físico y de los robots vestibles para recolectar datos de primera persona.
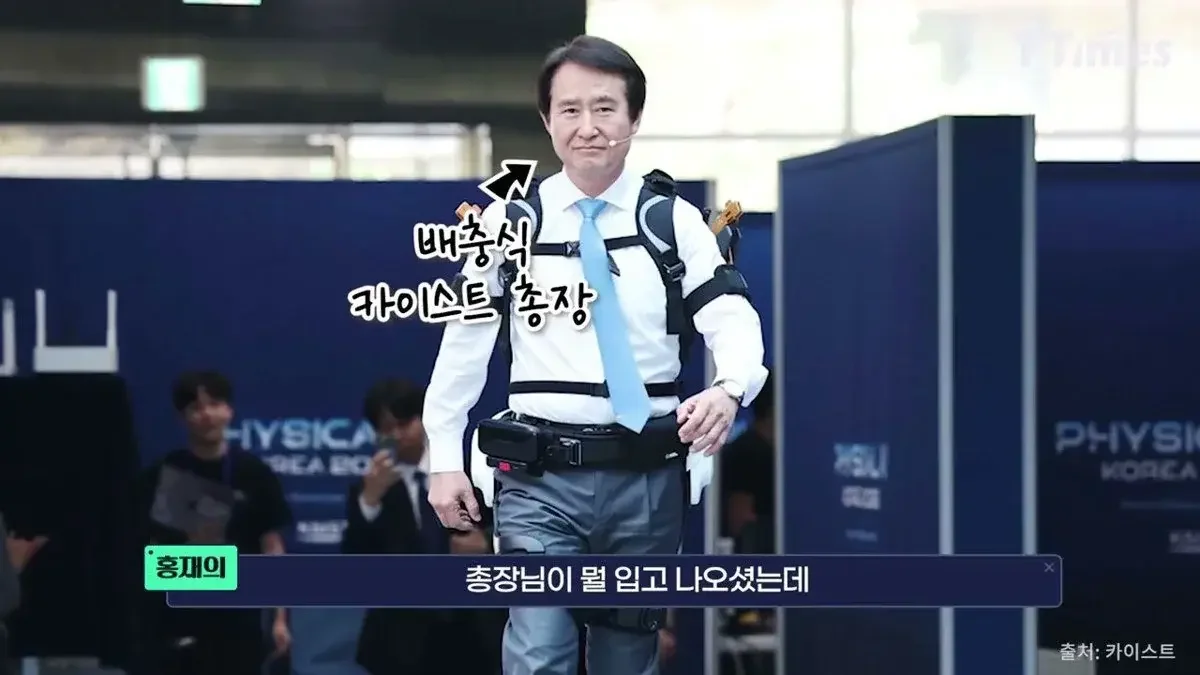
El profesor Gong Gyeong-cheol de KAIST sostiene que los robots vestibles permitirán recolectar datos de perspectiva en primera persona esenciales para la IA física. Esta tecnología, que ya ha superado estándares de seguridad médica, busca que el hardware resuelva el ruido del mundo físico para evitar errores en el movimiento robótico.
A medida que la inteligencia artificial (IA) trasciende la generación de lenguaje e imágenes para entrar en la era de la "IA física" (Physical AI) con entidad física, la tecnología de hardware robótico y los métodos de recolección de datos se han convertido en temas centrales. En particular, los robots vestibles, que asisten el movimiento humano, están captando la atención como la plataforma clave para aumentar la perfección de los robots humanoides.
Según una entrevista realizada por T Times TV al profesor Gong Gyeong-cheol, de la Facultad de Ingeniería Mecánica de KAIST (y director de Angel Robotics), el éxito en la era de la IA física no depende únicamente del rendimiento del software, como los modelos de lenguaje de gran tamaño (LLM). "Dado que el movimiento de un robot es una Sequence que incluye el concepto del tiempo, no se permite ni un 1% de error", afirmó el profesor Gong, enfatizando que "en lugar de hacer que la IA procese todo el ruido complejo del mundo físico, este debe resolverse a nivel de hardware".
"Soltar una taza caliente es una cuestión de reflejos, no del cerebro"
El profesor Gong explicó la importancia de los "reflejos" al describir cómo los robots responden al entorno físico. Cuando un humano siente dolor al sujetar una taza caliente y retira la mano de inmediato, es el resultado de un reflejo que ocurre a nivel de la médula espinal antes de que el cerebro tome una decisión. Lo mismo ocurre con los robots: si un objeto es resbaladizo o más pesado de lo esperado, enviar toda la información al dispositivo de control central (el cerebro) para procesarla retrasaría la velocidad de respuesta.
"Cuando un objeto sujetado es resbaladizo o pesado, la respuesta inmediata debe procesarse en el nivel del actuador, sin necesidad de enviarlo al cerebro", señaló Gong. En otras palabras, el hardware debe poseer la inteligencia para controlar la fricción física o la inercia, permitiendo que la IA realice movimientos precisos sin verse perturbada por el ruido del mundo físico. En el video, se explica que al controlar el backlash (holgura entre engranajes) o la fricción de accionamiento en el nivel del actuador, se puede lograr que el robot parezca seguir las leyes físicas ideales, tal como lo hace el cuerpo humano.
Los robots vestibles ya han acumulado este alto nivel de tecnología de control. Debido a su naturaleza de ser usados directamente sobre el cuerpo humano, los estándares de seguridad y la precisión médica son esenciales. "Los robots vestibles ya han completado un ciclo de comercialización tras pasar por las estrictas regulaciones y estándares de seguridad de la industria médica", explicó Gong. "Las tecnologías de control de actuadores y los mecanismos de seguridad acumulados en este proceso se están integrando en la filosofía de control de los robots humanoides". De hecho, los robots vestibles han demostrado su eficacia en la rehabilitación y se han industrializado, expandiendo su campo recientemente con informes sobre su despliegue en la guerra entre Rusia y Ucrania o el suministro de trajes para la protección musculoesquelética en entornos industriales.
El valor de la "perspectiva en primera persona" para determinar la calidad de los datos
En cuanto a los "datos", el motor principal de la IA física, el papel de los robots vestibles es único. Actualmente, gran parte de los datos utilizados para el entrenamiento de la IA se generan en entornos de fábrica estandarizados o en espacios virtuales. Sin embargo, el mundo físico real está lleno de variables impredecibles como la fricción, la temperatura y los terrenos irregulares.
Gong señaló que "los datos reales no provienen de entornos estandarizados, sino de entornos que incluyen el 'ruido con razón' generado por la intervención humana". Esto significa que, aunque se realice la misma tarea, el movimiento de cada persona es diferente y las reacciones varían según el entorno, lo cual es esencial para el aprendizaje. El profesor cuestionó si los datos obtenidos por un trabajador temporal operando un robot en un espacio artificial diseñado como una fábrica son realmente datos reales, enfatizando que se debe capturar la complejidad creada por el "Human Factor" humano en los datos.
En este proceso, el robot vestible se convierte en una "plataforma de recolección de datos en primera persona" capaz de observar el movimiento humano desde la mayor cercanía. "No hay herramienta tan eficiente como un robot vestible para medir datos de perspectiva en primera persona, como la fuerza que siente el pie al caminar, la reacción en un suelo resbaladizo o los movimientos al manipular objetos calientes", afirmó Gong. Esto puede proporcionar datos físicos mucho más precisos y útiles que el método de observar a un trabajador mediante una cámara. El video explica que, mientras que el método de recolectar datos mediante cámaras colocadas a trabajadores en países como China o India puede resultar incómodo para ellos, los robots vestibles pueden expandirse industrialmente al ofrecer incentivos económicos para quienes proporcionan los datos.
Necesidad de innovación basada en hardware más allá del universalismo de la IA
El profesor Gong advirtió contra el universalismo de la IA provocado por el reciente "momento GPT". Creer que la escala (Scale) de los datos resolverá todos los problemas puede ser peligroso en el campo de la robótica. Mientras que un modelo de lenguaje tiene éxito si ofrece resultados plausibles con un 99% de probabilidad, en un robot, esto podría derivar en colisiones físicas o accidentes.
"No es deseable introducir todo el ruido del mundo físico en el entrenamiento de la IA", añadió, "el hardware debe eliminar el ruido físico tanto como sea posible para que la IA pueda ejercer su inteligencia inherente". Explicó que los actuadores de los robots vestibles cuentan con algoritmos de control de alto nivel, lo suficientemente robustos como para que sea seguro incluso si se tira de un cable, y que esta tecnología se convertirá en el núcleo de la IA física.
El proyecto de plataforma tecnológica de IA física que KAIST está impulsando recientemente se desarrolla en este mismo contexto. KAIST busca construir una Foundation tecnológica que proporcione de manera integrada actuadores robóticos, centros de datos, algoritmos de inteligencia sensorial y motora, y sensores. El objetivo es sentar las bases para que Corea del Sur lidere la innovación en IA física sin depender de grandes conglomerados o de las empresas tecnológicas de Estados Unidos.
Fuente: vídeo original (YouTube)
0Comentarios
Los comentarios están desactivados por ahora.