
공경철 교수 "휴머노이드 시대, 1인칭 데이터 수집할 웨어러블 로봇이 승부처"
공경철 카이스트 교수가 피지컬 AI 시대에 웨어러블 로봇이 데이터 수집과 하드웨어 제어 측면에서 왜 핵심적인 역할을 수행하는지 분석했다.
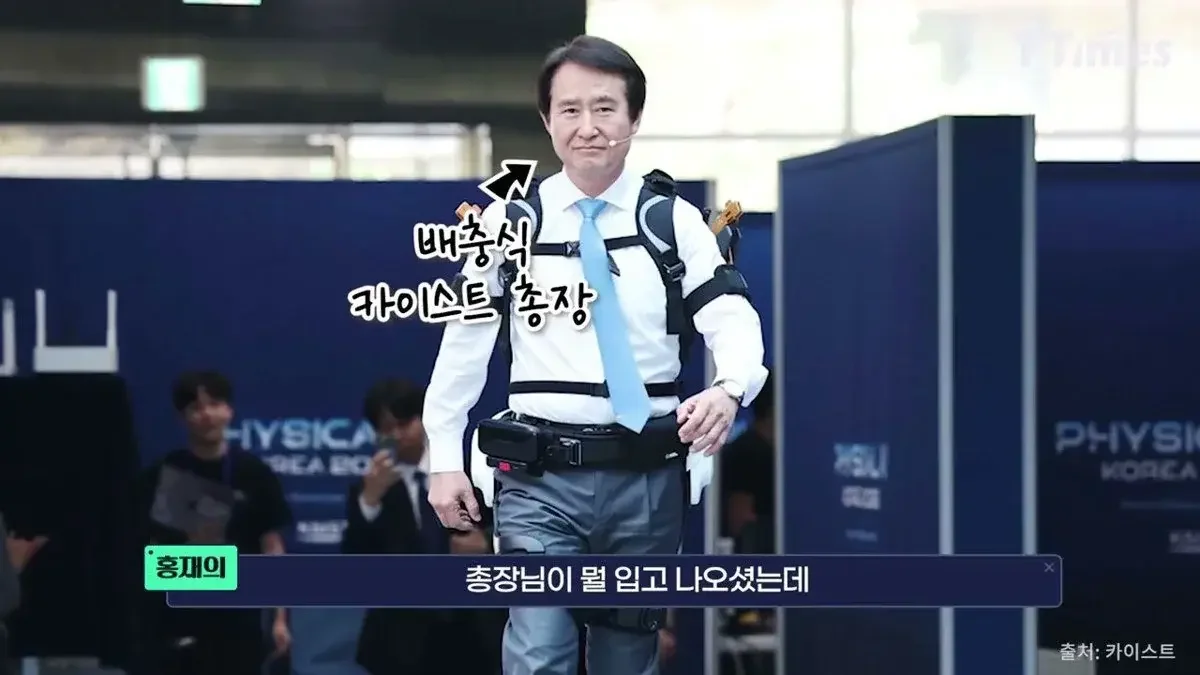
인공지능(AI)이 언어와 이미지를 생성하는 단계를 넘어 물리적 실체를 가진 '피지컬 AI(Physical AI)' 시대로 접어들면서, 로봇의 하드웨어 기술과 데이터 수집 방식이 새로운 화두로 떠오르고 있다. 특히 인간의 움직임을 보조하는 웨어러블 로봇이 휴머노이드 로봇의 완성도를 높일 핵심 플랫폼으로 주목받고 있다.
티타임즈TV가 전한 공경철 카이스트 기계공학과 교수(엔젤로보틱스 대표)의 인터뷰에 따르면, 피지컬 AI 시대의 성공은 단순히 거대언어모델(LLM) 같은 소프트웨어의 성능에만 달려 있지 않다. 공 교수는 "로봇의 동작은 시간의 개념이 포함된 시퀀스(Sequence)이기 때문에 1%의 오류도 용납되지 않는다"며, "물리 세계의 복잡한 노이즈를 AI가 모두 처리하게 하기보다 하드웨어 단에서 해결해야 한다"고 강조했다.
"뜨거운 컵 놓는 건 뇌가 아니라 반사신경의 영역"
공 교수는 로봇이 물리적 환경에 대응하는 방식을 설명하며 '반사신경'의 중요성을 역설했다. 인간이 뜨거운 컵을 잡았을 때 통증을 느끼고 즉각 손을 떼는 것은 뇌의 판단을 거치기 전, 척수 단위에서 일어나는 반사신경의 결과라는 것이다. 로봇 역시 마찬가지다. 물체가 미끄럽거나 예상보다 무거울 때, 이를 판단하기 위해 모든 정보를 중앙 제어 장치(뇌)로 보내 처리하면 반응 속도가 늦어진다.
"잡은 물체가 미끄럽거나 무거울 때 맞춰서 즉각 대응하는 것은 굳이 뇌로 올리지 말고 액추에이터(구동기) 단에서 처리해줘야 한다"고 공 교수는 말했다. 즉, 하드웨어 자체가 물리적 마찰이나 관성을 제어할 수 있는 지능을 갖춰야 AI가 물리 세계의 노이즈에 휘둘리지 않고 정교한 움직임을 구현할 수 있다는 분석이다. 영상에서는 액추에이터 단에서 백래시(Backlash, 기어 사이의 유격)나 구동 마찰을 제어해줘야 마치 우리 몸이 이상적인 물리 법칙을 따르는 것처럼 보이게 할 수 있다고 설명했다.
웨어러블 로봇은 이미 이러한 고도의 제어 기술을 축적해왔다. 사람의 몸에 직접 착용해야 하는 특성상, 안전 규격과 의료적 정밀함이 필수적이기 때문이다. 공 교수는 "웨어러블 로봇은 이미 의료 산업의 혹독한 규제와 안전 기준을 거치며 상용화 사이클을 한 번 돌았다"며, "이 과정에서 축적된 액추에이터 제어 기술과 안전 메커니즘이 휴머노이드 로봇의 제어 철학으로 녹아들고 있다"고 설명했다. 실제로 웨어러블 로봇은 재활 치료 현장에서 그 효과를 증명하며 산업화되었고, 최근에는 러시아-우크라이나 전쟁 투입 보도나 산업 현장의 근골격계 보호용 슈트 보급 등으로 영역을 넓히고 있다.
데이터의 질을 결정하는 '1인칭 시점'의 가치
피지컬 AI의 핵심 동력인 '데이터' 측면에서도 웨어러블 로봇의 역할은 독보적이다. 현재 AI 학습에 사용되는 데이터의 상당수는 정형화된 공장 환경이나 가상 공간에서 만들어진 것이다. 하지만 실제 물리 세계는 마찰, 온도, 불규칙한 지면 등 예측 불가능한 변수가 가득하다.
공 교수는 "진짜 데이터는 정형화된 환경이 아니라, 사람의 개입으로 발생하는 '이유 있는 노이즈'가 포함된 환경에서 나온다"고 지적했다. 같은 임무를 수행하더라도 사람마다 움직임이 다르고, 주변 환경에 따라 반응이 달라지는 복잡다양한 상황이 학습에 필수적이라는 의미다. 공 교수는 "공장처럼 만들어진 가짜 공간에서 아르바이트생이 로봇을 조작하며 얻는 데이터가 과연 진짜 데이터인가"라고 반문하며, 인간의 '휴먼 팩터(Human Factor)'가 만들어내는 복잡성을 데이터에 담아내야 한다고 강조했다.
이 과정에서 웨어러블 로봇은 인간의 움직임을 가장 가까이서 관찰할 수 있는 '1인칭 데이터 수집 플랫폼'이 된다. "사람이 걷을 때 발이 느끼는 힘, 미끄러운 바닥에서의 반응, 뜨거운 물체를 다룰 때의 동작 등 인간의 1인칭 시점 데이터를 측정하는 데 웨어러블 로봇만큼 효율적인 도구는 없다"고 공 교수는 말했다. 이는 단순히 카메라를 달아 작업자를 관찰하는 방식보다 훨씬 정교하고 유용한 물리 데이터를 제공할 수 있다. 영상에서는 중국이나 인도 등에서 노동자에게 카메라를 달아 데이터를 수집하는 방식이 작업자에게 불편함을 줄 수 있는 반면, 웨어러블 로봇은 데이터 제공자에게 경제적 유인(모티베이션)을 제공하며 산업적으로 확장될 수 있다고 설명했다.
AI 만능주의 넘어 하드웨어 기반의 혁신 필요
공 교수는 최근의 'GPT 모멘트'로 인한 AI 만능주의를 경계해야 한다고 조언했다. 데이터의 규모(Scale)가 모든 문제를 해결할 것이라는 믿음이 로봇 분야에서는 위험할 수 있다는 것이다. 언어 모델은 99%의 확률로 그럴싸한 결과물을 내놓으면 성공이지만, 로봇은 물리적 충돌이나 사고로 이어질 수 있기 때문이다.
"물리 세상의 노이즈를 AI 학습에 모두 넣는 것은 바람직하지 않다"며, "하드웨어가 물리적 노이즈를 최대한 제거해줘야 AI가 본연의 지능을 발휘할 수 있다"고 그는 덧붙였다. 웨어러블 로봇의 액추에이터는 안전을 위해 선을 잡아당겨도 안전할 만큼 높은 수준의 제어 알고리즘이 내장되어 있는데, 이러한 기술이 피지컬 AI의 핵심이 된다는 설명이다.
카이스트가 최근 추진 중인 피지컬 AI 기술 플랫폼 사업 역시 이러한 맥락에서 진행된다. 카이스트는 로봇 액추에이터, 데이터 센터, 감각 및 운동 지능 알고리즘, 센서 등을 통합적으로 제공하는 기술적 파운데이션(Foundation)을 구축하고자 한다. 이를 통해 특정 대기업이나 미국 빅테크 기업에 종속되지 않고, 대한민국 전체가 피지컬 AI 혁신을 이끌 수 있는 기반을 닦겠다는 구상이다.
출처: 티타임즈TV 유튜브 「휴머노이드 시대에 왜 웨어러블 로봇이 더 중요해졌나? (공경철 카이스트 기계공학과 교수)」
0댓글
현재 댓글 작성이 비활성화되어 있습니다.