
Gong Gyeong-cheol教授称可穿戴机器人是物理AI胜负手
韩国科学技术院教授Gong Gyeong-cheol指出,随着物理AI时代的到来,具备高精度硬件控制能力的可穿戴机器人将成为提升人形机器人完成度的核心平台,并能提供关键的第一人称物理数据。
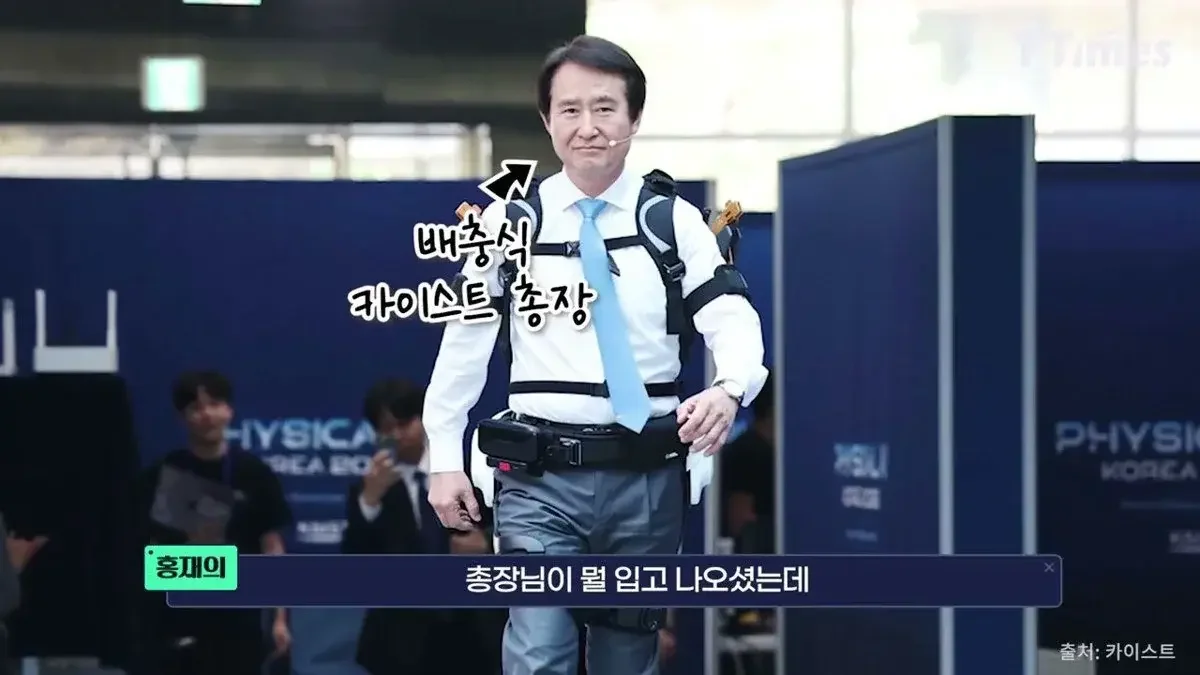
韩国科学技术院Gong Gyeong-cheol教授指出,可穿戴机器人能提供人类第一人称视角的精密物理数据,其积累的执行器控制技术与安全机制将成为人形机器人实现物理AI的关键。
随着人工智能(AI)从生成语言和图像阶段跨入拥有物理实体的“物理AI(Physical AI)”时代,机器人的硬件技术和数据收集方式正成为新的核心议题。其中,辅助人类动作的可穿戴机器人正作为提升人形机器人完成度的关键平台受到关注。
根据T Times TV对韩国科学技术院机械工程系教授(同时也是Angel Robotics代表)Gong Gyeong-cheol的采访,物理AI时代的成功并不单纯取决于像大语言模型(LLM)这样的软件性能。Gong教授强调:“机器人的动作是包含时间概念的序列(Sequence),因此不允许出现1%的误差。与其让AI处理物理世界中复杂的噪声,不如在硬件层面予以解决。”
“放下热杯属于反射神经领域,而非大脑”
Gong教授在解释机器人应对物理环境的方式时,极力强调了“反射神经”的重要性。他指出,当人类抓到热杯感到疼痛并立即松手时,这是在经过大脑判断之前,由脊髓层面触发的反射神经结果。机器人亦是如此,当物体过滑或比预期更重时,如果将所有信息发送到中央控制装置(大脑)进行处理,反应速度将会变慢。
“当抓取的物体过滑或过重时,应在执行器(驱动器)层面直接进行即时应对,而不必非要上传至大脑,”Gong教授表示。也就是说,硬件本身必须具备能够控制物理摩擦或惯性的智能,AI才能在不被物理世界噪声干扰的情况下实现精密的动作。视频中解释称,通过在执行器层面控制背隙(Backlash,齿轮间的间隙)或驱动摩擦,才能使机器人表现得如同遵循理想物理定律的人体一样。
可穿戴机器人已经积累了这种高度控制技术。由于需要直接穿戴在人体上,安全标准和医疗级的精密性是必不可少的。Gong教授解释道:“可穿戴机器人已经经历了医疗产业严苛的监管和安全标准,完成了一次商业化周期。在此过程中积累的执行器控制技术和安全机制,正在融入人形机器人的控制理念中。”事实上,可穿戴机器人在康复治疗领域已证明了其效果并实现了产业化,近期其应用领域也在扩大,包括据报道投入俄罗斯-乌克兰战争,以及在工业现场普及用于保护肌肉骨骼的防护服等。
决定数据质量的“第一人称视角”价值
在作为物理AI核心动力的“数据”方面,可穿戴机器人的角色同样无可替代。目前用于AI学习的数据大部分是在标准化的工厂环境或虚拟空间中产生的。然而,真实的物理世界充满了摩擦、温度、不规则地面等不可预测的变量。
Gong教授指出:“真正的数据并非来自标准化的环境,而是来自包含因人为干预而产生的‘有理由的噪声’的环境。”这意味着,即使执行相同的任务,每个人的动作也不同,且会根据周围环境产生不同的反应,这种复杂多样的状况对于学习至关重要。Gong教授反问道:“在像工厂那样的人造空间里,由兼职人员操作机器人所获得的数据,真的是真实的数据吗?”他强调,必须将人类“人为因素(Human Factor)”所创造的复杂性纳入数据之中。
在此过程中,可穿戴机器人成为了能最贴近观察人类动作的“第一人称数据收集平台”。Gong教授表示:“在测量人类行走时脚部感受到的力量、在湿滑地面上的反应、处理热物体时的动作等人类第一人称视角的数据方面,没有比可穿戴机器人更有效的工具了。”这比单纯通过安装摄像头观察作业人员的方式能提供更精密且有用的物理数据。视频中解释称,在中国或印度等地,通过给劳动者安装摄像头来收集数据的方式可能会给作业人员带来不便,而可穿戴机器人能为数据提供者提供经济激励,从而实现产业化扩张。
需超越AI万能主义,实现基于硬件的创新
Gong教授建议应警惕近期由“GPT时刻”引发的AI万能主义。他认为,在机器人领域,相信数据规模(Scale)能解决所有问题的想法可能是危险的。因为语言模型只要以99%的概率产出看似合理的成果即可算作成功,但机器人则可能导致物理碰撞或事故。
他补充道:“将物理世界的噪声全部放入AI学习中是不明智的。硬件必须最大限度地消除物理噪声,AI才能发挥其固有的智能。”他解释称,为了安全起见,可穿戴机器人的执行器内置了极高水平的控制算法,即使拉扯电线也是安全的,这类技术将成为物理AI的核心。
韩国科学技术院近期推进的物理AI技术平台业务也正是在此背景下进行的。韩国科学技术院旨在构建一个整合了机器人执行器、数据中心、感觉及运动智能算法、传感器等的综合技术基础(Foundation)。通过这一构想,旨在打造一个不依赖于特定大企业或美国科技巨头的平台,为韩国整体引领物理AI创新奠定基础。
来源:原视频(YouTube)
0评论
当前已关闭评论功能。