
ヒューマノイド時代、勝負を分けるのはウェアラブルロボットによる一人称データ収集だ
AIが物理的な実体を持つ「フィジカルAI」時代へ移行する中、ウェアラブルロボットがヒューマノイドの完成度を高めるための重要なデータ収集プラットフォームとして注目されている。KAISTのコン・ギョンチョル教授は、物理世界の複雑なノイズをハードウェア側で制御することが、AIの精度向上に不可欠であると指摘した。
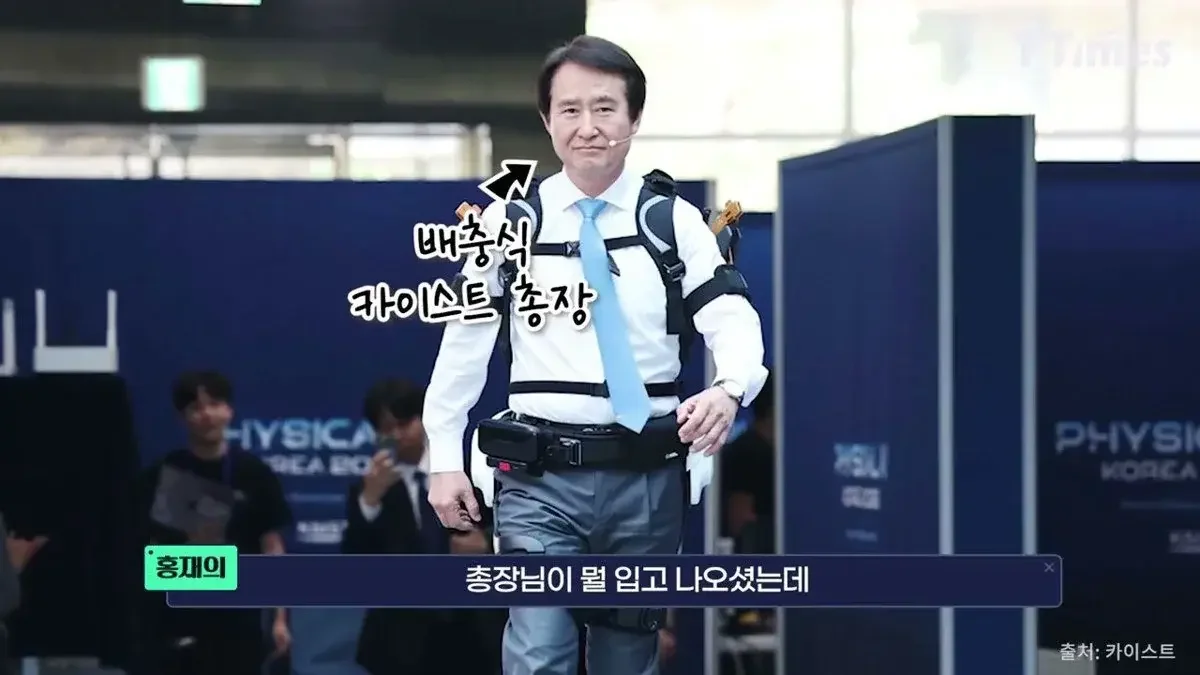
KAISTのコン・ギョンチョル教授は、フィジカルAI時代の成功には、人間の動きを間近で観察できるウェアラブルロボットによる一人称データの収集が不可欠であると指摘した。同教授は、物理世界のノイズをハードウェア段階で制御する技術が、ヒューマノイドの完成度を高める核心になると強調している。
人工知能(AI)が言語や画像を生成する段階を超え、物理的な実体を持つ「フィジカルAI(Physical AI)」時代へと突入する中、ロボットのハードウェア技術とデータ収集手法が新たな課題となっている。特に、人間の動きを補助するウェアラブルロボットが、ヒューマノイドロボットの完成度を高めるための核心的なプラットフォームとして注目を集めている。
T Times TVが伝えたKAIST機械工学科教授(Angel Robotics代表)のコン・ギョンチョル教授へのインタビューによると、フィジカルAI時代の成功は、単に大規模言語モデル(LLM)のようなソフトウェアの性能だけに依存するものではない。コン教授は「ロボットの動作は時間の概念を含むシーケンス(Sequence)であるため、1%の誤差も許されない」と述べ、「物理世界の複雑なノイズをすべてAIに処理させるのではなく、ハードウェアの段階で解決すべきだ」と強調した。
「熱いカップを置くのは脳ではなく反射神経の領域」
コン教授は、ロボットが物理的環境に対応する方法を説明する際、「反射神経」の重要性を説いた。人間が熱いカップを掴んだ際に痛みを感じて即座に手を離すのは、脳の判断を経る前の脊髄レベルで起こる反射神経の結果である。ロボットも同様で、物体が滑りやすかったり予想より重かったりする場合、その判断のためにすべての情報を中央制御装置(脳)に送って処理すれば、反応速度が遅れてしまう。
「掴んだ物体が滑りやすかったり重かったりする場合、即座に対応することは脳に送らず、アクチュエータ(駆動器)の段階で処理させるべきだ」とコン教授は語った。つまり、ハードウェア自体が物理的な摩擦や慣性を制御できる知能を備えることで、AIが物理世界のノイズに左右されず、精緻な動きを実現できるという分析だ。映像では、アクチュエータの段階でBacklash(バックラッシュ:ギアの間の隙間)や駆動摩擦を制御することで、まるで人間の体が理想的な物理法則に従っているかのように見せることができると説明されている。
ウェアラブルロボットは、すでにこうした高度な制御技術を蓄積してきた。人の体に直接装着するという特性上、安全規格と医療的な精密さが不可欠だからだ。コン教授は「ウェアラブルロボットは、すでに医療産業の厳しい規制と安全基準を経て、商用化サイクルを一度回している」と説明。「この過程で蓄積されたアクチュエータ制御技術と安全メカニズムが、ヒューマノイドロボットの制御哲学へと取り込まれている」と述べた。実際にウェアラブルロボットはリハビリテーション現場でその効果を証明して産業化されており、最近ではロシア・ウクライナ戦争への投入報道や、産業現場での筋骨格保護用スーツの普及など、その領域を広げている。
データの質を決定する「一人称視点」の価値
フィジカルAIの核心的な動力である「データ」の側面においても、ウェアラブルロボットの役割は独歩的である。現在、AI学習に使用されるデータの多くは、定型化された工場環境や仮想空間で作られたものだ。しかし、実際の物理世界は摩擦、温度、不規則な地面など、予測不可能な変数に満ちている。
コン教授は「真のデータは定型化された環境ではなく、人の介入によって発生する『理由のあるノイズ』が含まれた環境から生まれる」と指摘した。同じ任務を遂行しても人によって動きが異なり、周囲の環境によって反応が変わる複雑多様な状況が、学習には不可欠だという意味だ。コン教授は「工場のように作られた偽の空間で、アルバイトがロボットを操作して得るデータが、果たして真のデータと言えるだろうか」と問いかけ、人間の「ヒューマンファクター(Human Factor)」が生み出す複雑性をデータに盛り込むべきだと強調した。
この過程において、ウェアラブルロボットは人間の動きを最も間近で観察できる「一人称データ収集プラットフォーム」となる。「人が歩くときに足が感じる力、滑りやすい床での反応、熱い物体を扱うときの動作など、人間の一人称視点のデータを測定する上で、ウェアラブルロボットほど効率的な道具はない」とコン教授は述べた。これは、単にカメラを取り付けて作業者を観察する方式よりも、はるかに精緻で有用な物理データを提供できる。映像では、中国やインドなどで作業者にカメラを取り付けてデータを収集する方法は作業者に負担を与える可能性がある一方、ウェアラブルロボットはデータ提供者に経済的なインセンティブ(モチベーション)を提供でき、産業的に拡張が可能であると説明された。
AI万能主義を超え、ハードウェア基盤の革新が必要
コン教授は、近年の「GPTモーメント」によるAI万能主義を警戒すべきだと助言した。データの規模(Scale)がすべての問題を解決するという信念は、ロボット分野においては危険を伴う可能性がある。言語モデルは99%の確率でそれらしい結果を出せれば成功だが、ロボットは物理的な衝突や事故に直結するためだ。
「物理世界のノイズをすべてAIの学習に投入することは望ましくない」とし、「ハードウェアが物理的なノイズを最大限に除去することで、AIが本来の知能を発揮できる」と付け加えた。ウェアラブルロボットのアクチュエータには、安全のために線を引っ張っても安全であるほどの高いレベルの制御アルゴリズムが内蔵されており、こうした技術がフィジカルAIの核心になると説明している。
KAISTが最近推進しているフィジカルAI技術プラットフォーム事業も、こうした文脈で進められている。KAISTは、ロボットアクチュエータ、データセンター、感覚および運動知能アルゴリズム、センサーなどを統合的に提供する技術的ファウンデーション(Foundation)を構築しようとしている。これにより、特定の巨大企業やアメリカのビッグテック企業に依存することなく、韓国全体がフィジカルAIの革新をリードできる基盤を築く構想だ。
0コメント
現在コメントの投稿は無効になっています。