
Ryu Jung-hee预测韩日将通过工业数据构建东亚AI集团
RLWRLD代表Ryu Jung-hee预测,随着人工智能范式从大语言模型(LLM)转向具备物理实体的“物理AI(Physical AI)”,韩国与日本拥有的工业现场数据将成为未来AI霸权竞争的核心。
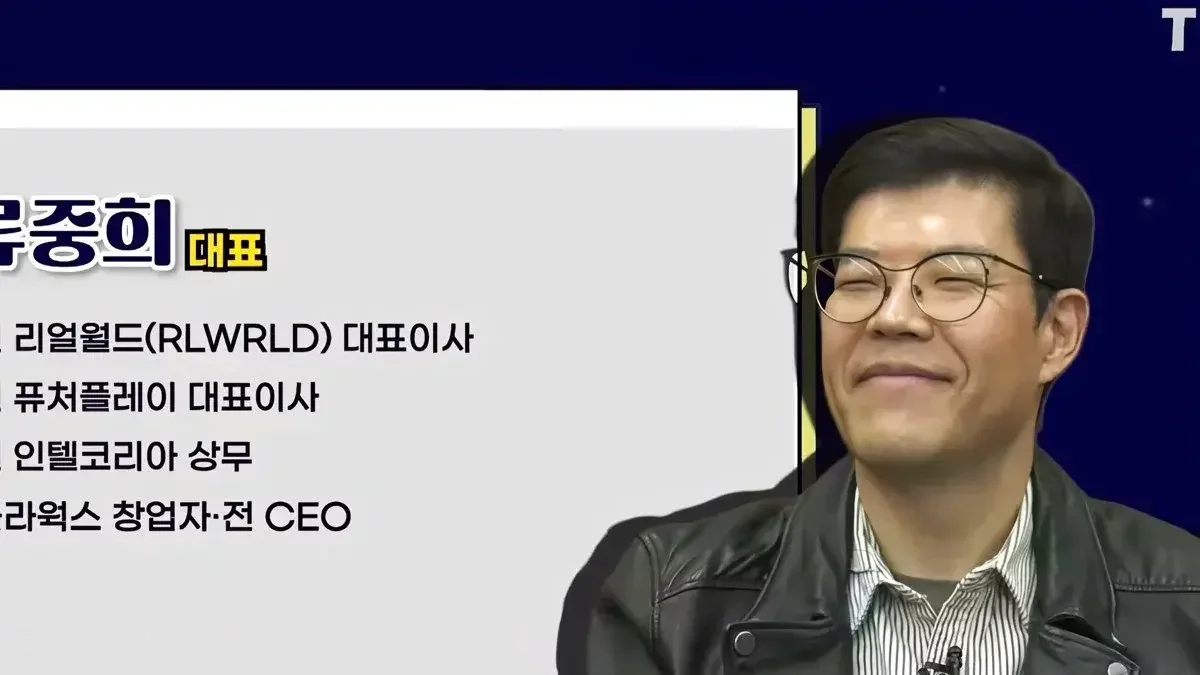
RLWRLD代表Ryu Jung-hee指出,面对人口悬崖导致的劳动力短缺,韩国与日本应利用丰富的工业现场数据,通过韩日联盟构建对抗美中AI集团的“东亚集团”。
人工智能(AI)的范式正从大语言模型(LLM)转向具备物理实体的“物理AI(Physical AI)”。RLWRLD代表Ryu Jung-hee预测,韩国与日本所拥有的工业现场“数据”将成为未来AI霸权竞争的核心钥匙。
在T Times TV转述的与Ryu Jung-hee代表的对话中,涵盖了2027年AI智能体时代的到来、应对物理AI的技术课题,以及韩国企业应采取的战略方向。Ryu代表强调,虽然韩国在LLM领域难以脱颖而出,但在拥有丰富制造及服务现场熟练动作数据的物理AI领域,韩国具有胜算。
“数据是工厂的血汗泪”……通过韩日联盟构建东亚集团
Ryu代表将物理AI的竞争力源泉定义为“现场数据”。与通过互联网文本进行学习的LLM不同,物理AI必须依赖机器人在实际环境中接触并移动物体的物理数据。Ryu代表分析称,“物理AI是工厂的血、汗、泪数据”,而随着工业发展却因人口悬崖问题面临劳动力短缺的韩国与日本,正是这场数据争夺战的最佳战场。
他特别强调了与日本的战略合作。Ryu代表指出,在人口结构变化导致服务与物流现场人手严重短缺的情况下,“去日本便利店时,经常可以看到工作人员中没有日本人的情况”。他提出了具体的蓝图,建议应将日本纳入盟友,渗透进工业现场、物流中心及酒店等领域,使韩日联合形成对抗美国与中国AI集团的“东亚集团”。
为此,RLWRLD采取了从初期阶段就让20多家全球企业参与股东的战略。这不仅是为了筹集资金,更是为了确保获取机器人需要学习的实际工业现场数据的权限。Ryu代表解释道:“将重要的产业群变为盟友,对于获得数据访问权至关重要。”
“须包含专家的指尖感官”……克服远程操作数据的局限性
数据的“质”比“量”更重要是Ryu代表的核心主张。他尖锐地批评了现有机器人学习方式之一——“远程操作(Teleoperation)”数据的局限性。通过远程操作收集的数据由于操作过程中的误差,存在着与人类实际动作存在差异的“现实差距(Reality Gap)”,且存在动作不自然、速度慢的缺点。
特别是Ryu代表强调了数据的“自然性”,并力主收集专家数据的必要性。例如,需要让机器人学习酒店从业者折叠餐巾的精细动作,如果使用熟练度较低的兼职人员通过远程操作制作的数据,则无法实现酒店水准的品质。为此,RLWRLD正在直接开发并使用“数据采集流水线”,能够实时捕捉现场专家执行的动作,并包含3D动作及指尖的触觉信息(Tactile information)。
Ryu代表表示:“数据收集公司虽然专注于增加数量,但如果无法满足模型公司所需的精确格式,数据将毫无用处。”他透露,RLWRLD正基于自主开发的各种技术,向全球数据收集公司传授标准协议,从而扩展生态系统。
服务与物流将先于制造领域爆发……“抓取并放置”是核心课题
分析认为,物理AI需求最早爆发的领域将不是制造工厂,而是服务与物流现场。Ryu代表预测,由于制造工厂在人手不足时可以将工厂整体搬迁至海外,但酒店或便利店等服务业因具有“地域性(Locality)”而无法搬迁,因此经历人口悬崖的东亚服务与物流领域将成为最大的需求方。
该领域的关键技术是“抓取并放置(Pick and Place)”,即重复抓取并放置物体的作业。Ryu代表解释了预测传送带上移动物体未来位置的“运动模块”以及判断物体接触情况的“物理流(Physics Stream)”技术的重要性,并指出“意外地,许多机器人模型在抓取移动物体方面存在困难”。
他表示:“最了解现场的公司才能做出好的模型”,并将RLWRLD的目标定义为开发可立即投入现场的技术的“部署后前沿实验室(Deploy post-frontier lab)”。他解释称,真正的竞争力不在于仅停留在模拟环境中的研究,而在于具备能够克服实际工业现场变量的技术力。
来源:原视频(YouTube)
0评论
当前已关闭评论功能。