
フィジカルAIの覇権争い、韓日連合による東アジアブロック構築を提唱
人工知能(AI)のパラダイムが、大規模言語モデル(LLM)から物理的実体を持つ「フィジカルAI」へと移行する中、RLWRLDのリュ・ジュンヒ代表は、韓国と日本が持つ産業現場のデータが今後のAI覇権争いの鍵になると展望した。
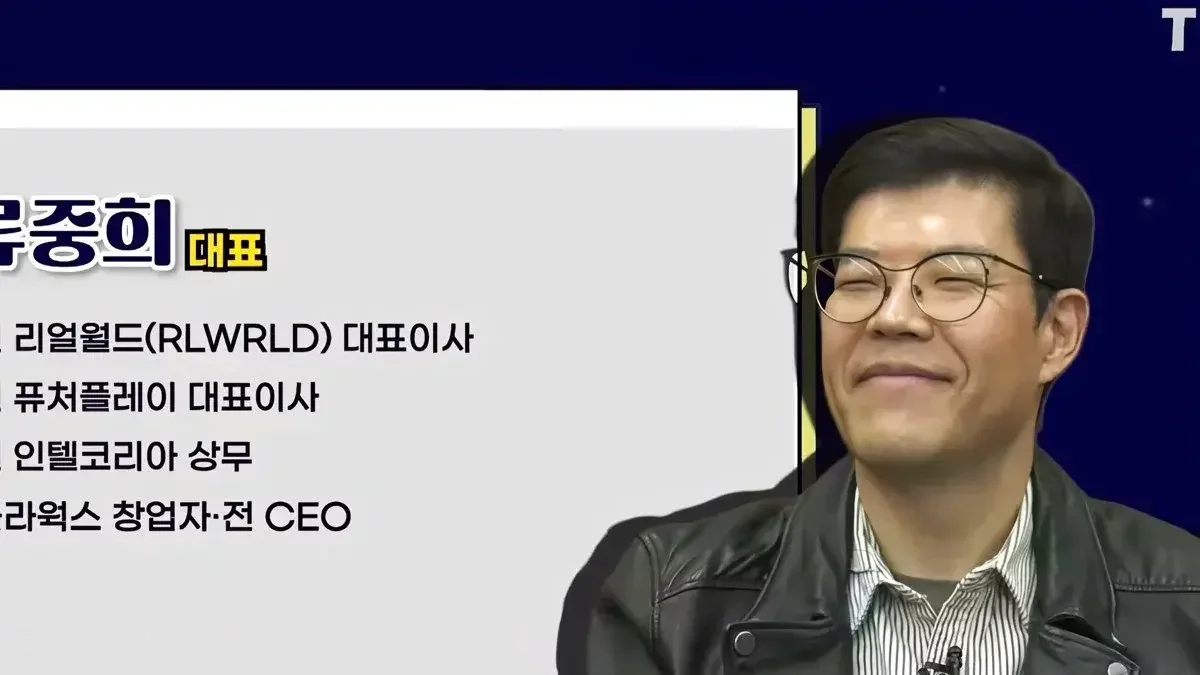
RLWRLDのリュ・ジュンヒ代表は、2027年に到来するAIエージェント時代に向け、韓国と日本の産業現場が持つデータがフィジカルAIの核心になると展望した。同氏は、人口減少により労働力不足に直面する両国が連携し、米中に対抗する東アジアブロックを形成すべきだと主張している。
人工知能(AI)のパラダイムが、大規模言語モデル(LLM)を超え、物理的な実体を持つ「フィジカルAI(Physical AI)」へと移行している。RLWRLDのリュ・ジュンヒ代表は、韓国と日本が保有する産業現場の「データ」が、今後のAI覇権争いにおける核心的な鍵になると展望した。
T Times TVが伝えたリュ・ジュンヒ代表との対談では、2027年のAIエージェント時代の到来と、これに対応するフィジカルAIの技術的課題、そして韓国企業が進むべき戦略的方向性が語られた。リュ代表は、LLM分野では韓国が頭角を現すことは難しかったが、製造およびサービス現場の熟練した動きを収めたデータが豊富なフィジカルAI分野では勝機があると強調した。
「データは工場の血・汗・涙」…韓日連合による東アジアブロックの構築
リュ代表は、フィジカルAIの競争力の源泉を「現場データ」と定義した。インターネット上のテキストで学習するLLMとは異なり、フィジカルAIはロボットが実際の環境で物体に触れ、動かす物理的なデータが不可欠だからだ。リュ代表は「フィジカルAIは工場の血、汗、涙のデータだ」とし、産業が発展しながらも人口減少問題により労働力不足に直面している韓国と日本が、このデータ争いの最適地であると分析した。
特に、同氏は日本との戦略的協力を強調した。リュ代表は「日本のコンビニに行くと、働く人の中に日本人がいないケースがよく見られる」と述べ、人口構造の変化によりサービスや物流現場の人手不足が深刻な状況にあることを指摘した。同氏は「日本を味方につけ、産業現場や物流センター、ホテルなどに浸透すべきだ」とし、韓国と日本が連合してアメリカや中国のAIブロックに対抗する「東アジアブロック」を形成すべきだという具体的な青写真を示した。
このため、RLWRLDは初期段階から20社ほどのグローバル企業を株主として参加させる戦略をとった。これは単なる資金確保にとどまらず、ロボットが学習すべき実際の産業現場のデータへのアクセス権を確保するための布石である。リュ代表は「重要な産業群を味方につけることが、データへのアクセス権を得るために不可欠だ」と説明した。
「専門家の指先の感覚を盛り込むべき」…テレオペレーションデータの限界を克服
データの「量」よりも「質」が重要であるというのが、リュ代表の核心的な主張だ。同氏は、既存のロボティクス学習方式の一つである「テレオペレーション(Teleoperation、遠隔操作)」データの限界を鋭く批判した。遠隔操作を通じて収集されたデータは、操作過程での誤差により実際の人間の動きとの間に「リアリティ・ギャップ(Reality Gap)」が生じ、動作が不自然で速度が遅いという欠点がある。
特にリュ代表はデータの「自然さ」を強調し、専門家によるデータ収集の必要性を説いた。例えば、ホテリエがナプキンを折る精巧な動作を学習させる必要があるが、熟練度の低いアルバイトが遠隔操作で作ったデータでは、ホテルの水準の品質を実現できないというものだ。これに対し、RLWRLDは現場の専門家が行う動作を、3Dモーションと指先の触覚情報(Tactile information)まで含めてリアルタイムでキャプチャする「データキャプチャ・パイプライン」を独自に開発し、使用している。
リュ代表は「データ収集企業が単に数字を増やすことに集中しているが、モデル企業が求める精密なフォーマットに合致しなければ役に立たない」とし、RLWRLDが直接開発した技術力を基に、グローバルなデータ収集企業へ標準プロトコルを伝授しながらエコシステムを拡張していると明らかにした。
製造よりサービス・物流が先行…「掴んで置く」が核心課題
フィジカルAIの需要が最も先に爆発する分野は、製造工場ではなくサービスや物流の現場になるとの分析も示された。リュ代表は「製造工場は人員が不足すれば工場自体を海外に移転できるが、ホテルやコンビニのようなサービス業は地域性(Locality)があるため移転できない」とし、人口減少に直面する東アジアのサービス・物流分野が最大の需要先になると予測した。
この分野の核心技術は「ピック・アンド・プレース(Pick and Place)」、すなわち物体を掴んで置く反復作業だ。リュ代表は「意外にも多くのロボティクスモデルが、動いている物体を掴むことに苦労している」と述べ、コンベアベルトの上で動く物体の未来の位置を予測する「モーションモジュール」と、物体の接触の有無を判断する「フィジス・ストリーム(Physics Stream)」技術の重要性を説明した。
同氏は「現場を最もよく知る会社が、良いモデルを作ることができる」とし、RLWRLDの目標を、現場に即時投入可能な技術を作る「デプロイ・ポスト・フロンティア・ラボ(Deploy post-frontier lab)」と定義した。シミュレーション環境に留まる研究ではなく、実際の産業現場の変数を克服できる技術力を備えることこそが、フィジカルAI時代における真の競争力であるという説明だ。
0コメント
現在コメントの投稿は無効になっています。