
"몸은 손을 배달하는 도구일 뿐"…리얼월드가 그리는 로봇의 미래
리얼월드 류중희 대표가 엔비디아와 공동 개발한 로봇 성능 평가 도구 '덱스벤치'를 공개하며, 산업 현장의 노동을 대체할 핵심 기술로 '손재주(Dexterity)'를 꼽았다.
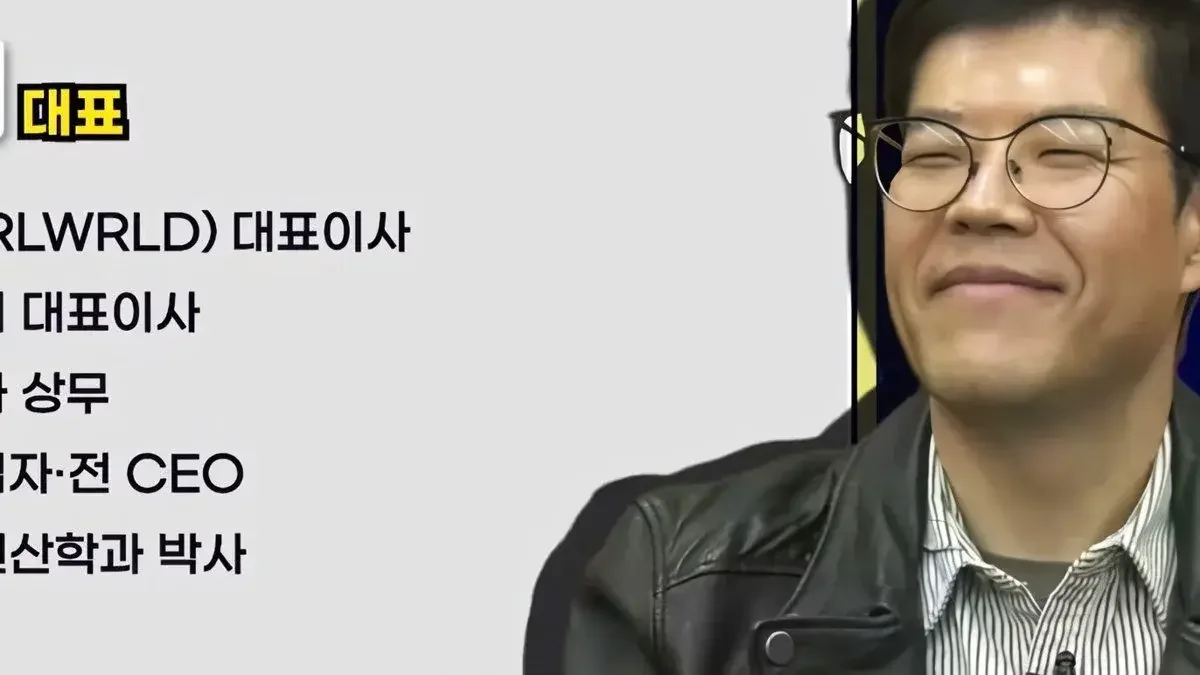
“로봇이 왜 뛰어다녀야 하죠? 우리에겐 자동차가 있습니다. 나머지 몸은 그저 손을 배달하기 위한 도구일 뿐입니다.”
로봇의 움직임이 화려해질수록 산업 현장의 시선은 냉정해진다. 최근 중국산 로봇들이 백덤블링을 하거나 마라톤을 하는 등 역동적인 움직임을 선보이며 주목받고 있지만, 정작 인간의 노동을 대체해야 하는 실질적인 목적과는 거리가 멀다는 지적이다. 류중희 리얼월드 대표는 로봇의 핵심 가치를 '손재주(Dexterity)'로 정의하며, 로봇이 인간의 노동을 100% 대체하기 위해서는 고도의 지능과 정교한 손동작이 결합된 '휴먼 레벨'의 기술이 필수적이라고 강조했다.
엔비디아와 손잡고 만든 '덱스벤치', 산업용 로봇 평가의 새 기준
리얼월드는 최근 엔비디아와 협력해 로봇의 손재주를 평가하는 새로운 벤치마크인 '덱스벤치(DexBench)'를 공개했다. 기존의 로봇 벤치마크들이 주로 연구소나 대학 실험실 환경에서 상자를 옮기는 등 단순한 동작을 테스트하는 데 그쳤다면, 덱스벤치는 실제 산업 현장의 복잡성을 반영하는 데 초점을 맞췄다.
류 대표는 기존 벤치마크의 한계를 명확히 짚었다. "집안일을 잘한다고 해서 공장이나 물류센터, 호텔에서 일을 잘하는 것은 아니다"라는 것이다. 기존 연구자나 학자들이 만든 벤치마크는 실제 노동의 맥락을 충분히 담지 못했다는 분석이다. 이에 리얼월드는 실제 작업 현장에서 일어나는 노동을 분석해 공통 요소를 추출하는 '텍소노미(Taxonomy)'를 구축했다. 이를 바탕으로 편의점, 물류센터, 공장 등 구체적인 시나리오를 시뮬레이션 환경에 구현했다.
특히 덱스벤치는 엔비디아의 물리 시뮬레이션 엔진인 '뉴턴(Newton)'과 시뮬레이터 '아이작 심(Isaac Sim)' 기술을 활용해 물체의 무게, 미끄러움, 투명도 등 물리적 특성까지 정교하게 반영한 것이 특징이다. 물체의 물성을 완벽하게 구현하지 않으면 벤치마크로서의 가치가 없다는 판단에 따른 결과다. 이러한 덱스벤치는 전 세계 로봇 기업들이 자사 모델의 성능을 객관적으로 증명하는 표준 도구로 활용될 전망이다. 리얼월드는 이미 8종의 벤치마크에서 자사의 로봇 파운데이션 모델인 '리얼덱스-1(RLDX-1)'이 오픈 소스 모델들을 앞서는 성능을 보였다고 밝혔다.
하드웨어 가리지 않는 '범용 AI', 로봇 시장의 B2B 전략
리얼월드의 전략은 하드웨어를 직접 만들지 않고, 어떤 로봇에도 탑재 가능한 '로보틱스 파운데이션 모델'을 만드는 데 집중되어 있다. 이는 테슬라의 '옵티머스'나 피규어 AI(Figure AI)처럼 로봇 몸체와 AI를 모두 직접 개발하는 방식과는 차별화되는 지점이다. 리얼월드는 하드웨어를 가리지 않는 '하드웨어 애그노스틱(Hardware Agnostic)'한 모델을 지향한다.
류 대표가 소프트웨어에 집중하는 이유는 로봇 시장의 특수성 때문이다. 로봇 시장은 개인 소비자가 아닌 기업을 대상으로 하는 100% B2B 시장이다. 기업의 작업 환경은 제각각이며, 어떤 곳은 정교한 로봇이, 어떤 곳은 무거운 짐을 드는 힘이 센 로봇이 필요하다. 하나의 로봇 바디가 모든 환경을 충족할 수 없기에, 다양한 하드웨어를 지원할 수 있는 범용 AI 모델이 시장에서 더 큰 경쟁력을 갖는다는 계산이다. 그는 "로봇 시장은 기본적으로 100% B2B"라며, 기업마다 다른 요구사항을 충족하기 위해 다양한 하드웨어를 지원할 수 있는 파운데이션 모델이 필수적이라고 설명했다.
그는 LLM(거대언어모델)이 다양한 언어를 학습해 번역 없이도 맥락을 이해하듯, 로봇 AI 역시 충분한 데이터가 축적되면 서로 다른 하드웨어 간의 동작을 전이할 수 있다고 설명했다. 특정 로봇에서 학습된 동작이 다른 형태의 로봇에서도 구현될 수 있는 '임계점(Embodiment)'을 넘어서는 것이 파운데이션 모델의 핵심이다. 이는 마치 인간의 지식이 영어 데이터베이스에 있더라도 한국어 질문에 답할 수 있는 것과 같은 원리라는 설명이다.
밀리세컨드(ms) 단위의 싸움, 실시간 제어가 성패 가른다
로봇 AI가 LLM과 결정적으로 다른 지점은 '실시간성'이다. 챗GPT 같은 언어 모델은 답변에 몇 초, 길게는 몇 분이 걸려도 사용자가 수용할 수 있지만, 로봇은 물체를 잡는 찰나의 순간에 발생하는 물리적 변화에 즉각 대응해야 한다. 류 대표는 "로봇이 물체를 잡을 때 미끄러지지 않도록 자세를 보정하는 시간은 수십에서 수백 밀리세컨드(ms) 이내에 이루어져야 한다"며, "이 시간 내에 피드백 루프가 작동하지 않으면 로봇은 중심을 잃고 넘어질 수 있다"고 경고했다.
이는 상위 지능이 경로를 계획하는 '플래닝(Planning)' 영역과, 손끝의 감각을 통해 즉각적으로 반응하는 '로컬 제어' 영역이 정교하게 결합되어야 함을 의미한다. 류 대표는 카이스트 공경철 교수의 견해를 인용하며, 뇌가 판단하는 인지 영역과 손끝에서 이루어지는 감각 영역을 나누어 생각하는 '시스템 1, 시스템 2' 개념에 공감했다. 물체의 미끄러움이나 무게에 대응하기 위해서는 라지 모델의 확률적 접근뿐만 아니라, 실시간 피드백 루프를 통한 하이브리드 구조가 필수적이라는 것이다.
결국 리얼월드는 거대한 파운데이션 모델의 지능과 실시간 제어를 가능케 하는 소프트웨어 스택을 결합한 하이브리드 구조를 통해, 산업 현장에 즉시 투입 가능한 수준의 로봇 지능을 완성하겠다는 목표를 가지고 있다. 최근에는 아스트라(Astra)나 아르곤(Argon) 같은 에이전틱 AI(Agentic AI)를 활용해 로보틱스 문제를 해결하려는 시도도 이어지고 있다. 류 대표는 휴머노이드가 모든 로봇의 조상이 될 것이라 전망하며, 2028년경에는 산업 현장에 본격적인 로봇 투입이 이루어질 것으로 내다봤다.
출처: 티타임즈TV 유튜브 「엔비디아는 왜 한국 스타트업과 ‘로봇 손재주 동맹’ 맺었나? (류중희 리얼월드 대표)」
0댓글
현재 댓글 작성이 비활성화되어 있습니다.