
Boston Dynamics revela la nueva mano de Atlas: el secreto de su diseño de '4 dedos y 13 grados de libertad'
Boston Dynamics ha presentado la nueva estructura de la mano para su próximo robot humanoide Atlas, enfocada en la precisión del movimiento mediante el aprendizaje de IA en entornos virtuales. El diseño utiliza cuatro dedos y 13 grados de libertad para optimizar la transferencia de fuerza y reducir la brecha entre la simulación y la realidad física.
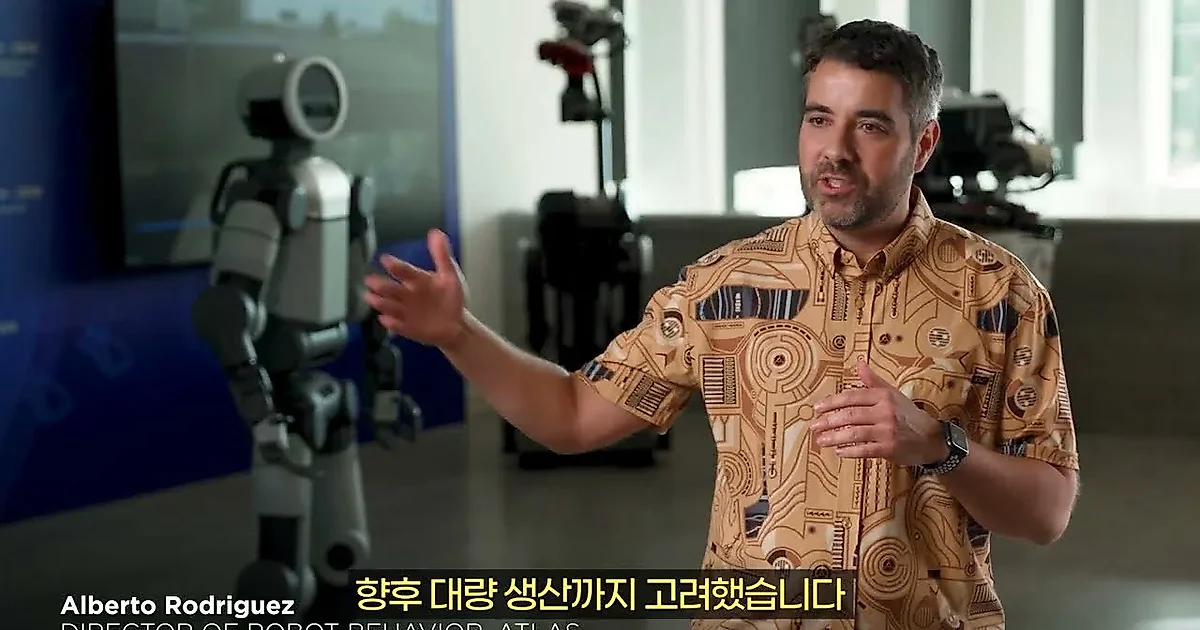
Boston Dynamics ha revelado una nueva estructura de mano para su próximo robot humanoide, 'Atlas'. El núcleo de este diseño se centra en ir más allá de los movimientos simples, enfocándose en qué tan precisamente se pueden reproducir en el mundo físico real los movimientos de la IA aprendidos en un entorno virtual.
Precisión aumentada con 13 grados de libertad... "Se excluyó el quinto dedo"
Según el vídeo del canal de YouTube Impossible Engineering - New IT Technologies, la nueva mano de Atlas presentada por Boston Dynamics cuenta con cuatro dedos y 13 grados de libertad (DoF). Se han dispuesto 4 grados de libertad en el dedo pulgar y 3 en cada uno de los dedos restantes, permitiendo operaciones complejas como cambiar la orientación mientras se sujeta un objeto o sujetar una herramienta y presionar un gatillo.
La particularidad es que, a diferencia de los humanos, la mano está compuesta por cuatro dedos en lugar de cinco. El vídeo menciona que, durante el proceso de desarrollo, los ingenieros realizaron experimentos pasando días con el dedo anular y el meñique pegados para evaluar la necesidad de un quinto dedo. Esto se debe a que añadir un quinto dedo aumentaría la carga de tener tres actuadores adicionales, lo que incrementaría el espacio ocupado dentro de la mano, el coste y la posibilidad de averías. Boston Dynamics determinó que la utilidad del quinto dedo para las tareas objetivo no era lo suficientemente grande como para asumir tales costes y riesgos, por lo que adoptó estratégicamente el diseño de 4 dedos.
Diseño mecánico y control para reducir la brecha 'Sim-to-Real'
El tema técnico de este diseño es el emparejamiento 'Sim-to-Real', donde los resultados del aprendizaje por refuerzo en entornos virtuales se trasladan fluidamente a los movimientos del robot real. Esto se debe a que, al trasladar los movimientos aprendidos virtualmente a la mano real, si ocurre fricción en la estructura mecánica o rigidez en las articulaciones, el tiempo de control puede desajustarse, provocando que se suelte el objeto o se aplaste.
Para resolver esto, Boston Dynamics se centró en la 'complacencia' (compliance). Cuando los dedos tocan un objeto, la reacción generada debe transmitirse bien hasta la unidad de accionamiento para poder identificar con precisión la situación de contacto. Si la fricción interna es grande, es difícil distinguir si es la resistencia que proviene del objeto o la resistencia mecánica interna. Boston Dynamics aplicó una tecnología que corrige el desequilibrio de fuerza debido a la posición de rotación del motor y la fricción. Además, al crear el modelo de la mano en el entorno virtual, no solo imitaron la forma, sino que reflejaron características de transmisión de fuerza y facilidad de movimiento similares a la mano real para aumentar la precisión del aprendizaje.
Métodos de accionamiento distintos a Tesla y Figure... El criterio de evaluación es el 'número de tareas por hora'
El vídeo también analiza las diferencias de diseño entre el método de Boston Dynamics y los de Tesla y Figure. Según las patentes públicas de Tesla, esta utiliza un método de 'accionamiento por tendones' (Tendon-driven), donde los actuadores se sitúan en el antebrazo y tiran de los nudillos de los dedos mediante cables. Esto es ventajoso para asegurar espacio en la palma, pero la gestión de la tensión de los cables y el control de la fricción son desafíos clave. Por otro lado, Figure (Figure 03) se caracteriza por colocar cámaras en la palma para superar las limitaciones del campo de visión de las cámaras situadas sobre la cabeza, combinando sensores táctiles e información de las articulaciones para realizar manipulaciones precisas.
En última instancia, el rendimiento de la mano robótica depende de qué tan eficientemente se combine el método de diseño con el aprendizaje de la IA. El vídeo propone como criterio para juzgar la competitividad real de las manos robóticas en el futuro el 'número de tareas completadas por hora'. El análisis sugiere que no se debe medir simplemente la velocidad del movimiento, sino que se debe calcular incluyendo el número de reintentos durante la tarea, la frecuencia de la intervención (ayuda) humana y el tiempo de mantenimiento para la reparación, para comprender con precisión la eficiencia de trabajo real del robot.
0Comentarios
Los comentarios están desactivados por ahora.