
Boston Dynamics公开Atlas新手部结构……“4指·13自由度”设计的核心在于
Boston Dynamics公开了为下一代人形机器人Atlas设计的全新手部结构,该设计通过4个手指和13个自由度,旨在缩小虚拟环境与现实世界之间的Sim-to-Real差距。
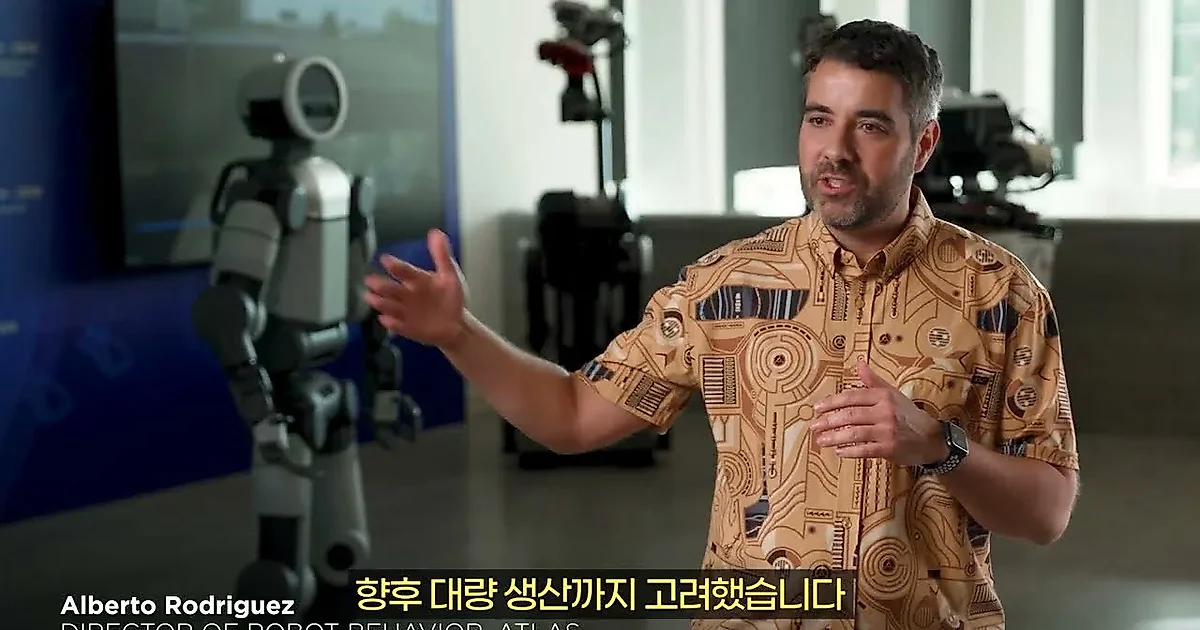
Boston Dynamics公开了为下一代人形机器人“Atlas”设计的全新手部结构。此次设计的核心不仅在于实现简单的动作,更在于如何将AI在虚拟环境中学习到的动作,在真实的物理世界中进行精细的再现。
通过13个自由度提升精细度……“舍弃第五根手指”
根据“不可能工学 - IT科技新技术”YouTube频道的视频显示,Boston Dynamics公开的Atlas新手部拥有四个手指和13个自由度(DoF)。设计上在拇指配置了4个自由度,其余手指各配置3个自由度,使其能够在抓取物体时改变方向,或通过握住工具并按下扳机等进行复杂的操控。
其特殊之处在于,与人类不同,它由四个手指而非五个手指组成。视频中提到,在开发过程中,工程师们甚至进行了将无名指和小指粘在一起度过一天的实验,以审查第五根手指的必要性。这是因为如果增加第五根手指,驱动装置将增加3个,从而带来占用手部内部空间、成本上升、故障可能性增加等负担。Boston Dynamics判断,在目标任务执行中,第五根手指的效用并不足以抵消这些成本和风险,因此战略性地采用了4指设计。
缩小“Sim-to-Real”差距的机械设计与控制
此次设计的技术课题在于“Sim-to-Real”匹配,即虚拟环境中的强化学习结果能否平滑地转化为机器人的实际动作。因为当机器人将虚拟中学习到的动作转移到实际手部时,如果发生机械结构的摩擦或关节卡顿,控制时机会发生偏差,从而导致物体脱落或被压扁。
为了解决这一问题,Boston Dynamics专注于“顺应性(Compliance)”。当手指接触物体时,产生的反作用力必须能很好地传递到驱动部,才能准确判断接触状况。如果内部摩擦过大,将难以区分是来自物体的阻力还是内部的机械阻力。Boston Dynamics应用了校正电机旋转位置及因摩擦导致的力不平衡的技术。此外,在创建虚拟环境的手部模型时,并非仅仅模仿形状,而是反映了与实际手部相似的力传递特性和动作易用性,从而提高了学习的准确度。
与Tesla、Figure不同的驱动方式……评估标准为“每小时作业数”
视频还分析了Boston Dynamics的方式与Tesla、Figure在设计上的差异。根据Tesla公开的专利,Tesla采用将驱动装置置于前臂并用绳索拉动手指关节的“腱驱动(Tendon-driven)”方式。这种方式有利于腾出手掌空间,但绳索的张力管理和摩擦控制是核心课题。相比之下,Figure (Figure 03)为了克服头顶摄像头的视野限制,将摄像头配置在手掌上,并结合触觉传感器和关节信息来进行精细操作。
最终,机器人手部的性能取决于设计方式与AI学习的结合是否高效。视频提出,今后判断机器人手部实际竞争力的标准应为“每小时完成作业数”。分析认为,不能仅仅测量动作的速度,还必须将作业过程中发生的重试次数、人工干预(帮助)频率以及为了维护而进行的维修时间全部包含在内进行计算,才能准确掌握机器人的实际作业效率。
0评论
当前已关闭评论功能。