
ボストン・ダイナミクス、Atlasの新しい手を公開…「4本指・13自由度」設計の核心は
ボストン・ダイナミクスが次世代ヒューマノイドロボット「Atlas」のための新しい手の構造を公開しました。この設計は、仮想環境で学習したAIの動作を、実際の物理世界でいかに精巧に再現できるかに焦点を当てています。
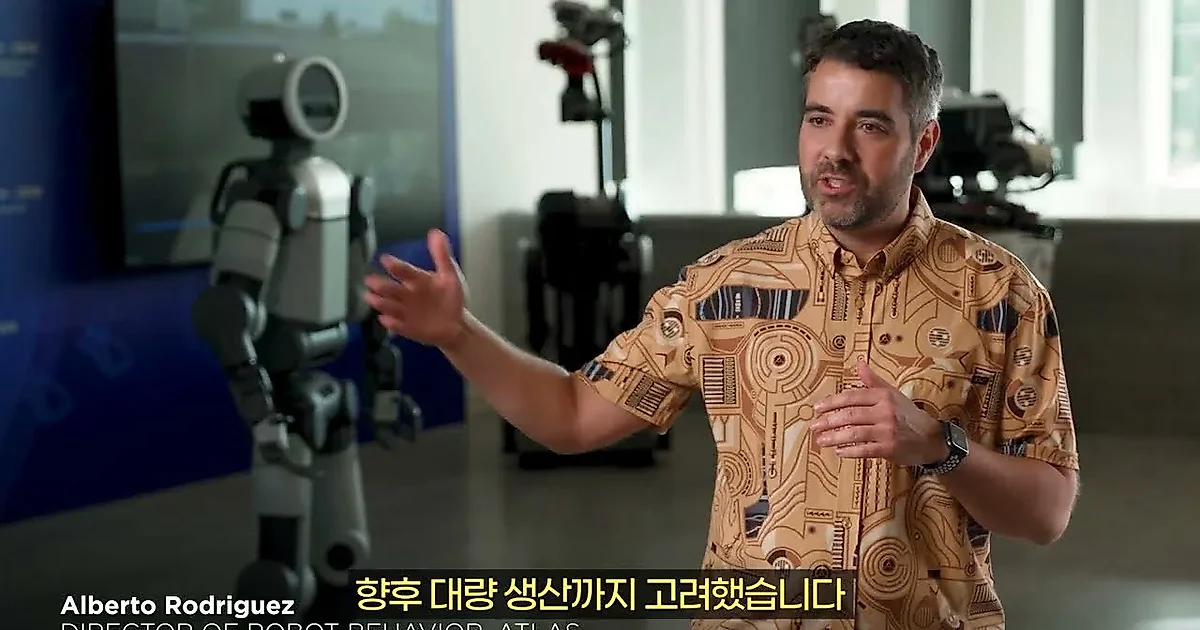
ボストン・ダイナミクスが次世代ヒューマノイドロボット「Atlas」のための新しい手の構造を公開した。今回の設計の核心は、単純な動きを超えて、仮想環境で学習したAIの動作を実際の物理世界でいかに精巧に再現できるかに向けられている。
自由度13個で高めた精巧さ…「5本目の指は除外」
アンデル工学 - ITテクノロジー新技術 YouTubeチャンネルの動画によると、ボストン・ダイナミクスが公開したAtlasの新しい手は、4本の指と13の自由度(DoF)を備えている。親指に4個、残りの指にそれぞれ3個の自由度を配置し、物体を掴んだ状態で方向を変えたり、工具を握って引き金を引いたりするなどの複合的な操作が可能となるよう設計された。
特異点は、人間とは異なり指を5本ではなく4本で構成した点だ。動画では、開発過程においてエンジニアたちが薬指と小指をくっつけたまま一日を過ごす実験まで行い、5本目の指の必要性を検討したと伝えた。5本目の指を追加する場合、駆動装置が3個さらに増えるため、手内部の空間占有、コスト上昇、故障可能性の増加などの負担が大きくなるからだ。ボストン・ダイナミクスは、目標とする作業遂行において5本目の指の効用が、これらのコストとリスクを冒すほど大きくないと判断し、戦略的に4本指設計を採用した。
「Sim-to-Real」の隔たりを縮める機械的設計と制御
今回の設計の技術的な論点は、仮想環境での強化学習の結果が実際のロボットの動きへとスムーズにつながる「Sim-to-Real」のマッチングだ。ロボットが仮想で学んだ動作を実際の手へと移す際、機械構造の摩擦や関節の硬さが発生すると、制御タイミングがずれ、物体を落としたり押しつぶしたりする可能性があるためだ。
これを解決するために、ボストン・ダイナミクスは「Compliance」に集中した。指が物体に触れたときに発生する反作用が駆動部までうまく伝わらなければ、接触状況を正確に把握できない。もし内部摩擦が大きければ、物体からの抵抗なのか内部の機械的抵抗なのかを区別することが難しい。ボストン・ダイナミクスは、モーターの回転位置と摩擦による力の不均衡を補正する技術を適用した。また、仮想環境の手モデルを作る際、単に形を模倣するだけでなく、実際の手と類似した力の伝達特性と動きの容易性まで反映させ、学習の正確度を高めた。
Tesla・Figureとは異なる駆動方式…評価基準は「時間あたりの作業数」
動画では、ボストン・ダイナミクスの方式とTesla、Figureの設計の違いも分析した。Teslaの公開特許によると、Teslaは前腕に駆動装置を置き、紐で指の関節を引く「腱駆動(Tendon-driven)」方式を使用する。これは手のひらの空間を確保するのに有利だが、紐の張力管理と摩擦制御が核心的な課題となる。一方、Figure 03は頭上のカメラの視野の限界を克服するために手のひらにカメラを配置し、触覚センサーと関節情報を結合して精巧な操作を行うのが特徴だ。
結局、ロボットの手の性能は、設計方式とAI学習の結合がいかに効率的に行われるかにかかっている。動画は、今後のロボットの手の実質的な競争力を判断する基準として「時間あたりの作業完了数」を提案した。単に動作の速度だけを測定するのではなく、作業中に発生する再試行回数、人の介入(助け)の頻度、そしてメンテナンスのための整備時間まで全て含めて計算しなければ、ロボットの実際の作業効率を正確に把握できるという分析だ。
0コメント
現在コメントの投稿は無効になっています。