
起亚开发基于AI的机器人控制技术……通过“模仿学习·仿真”实现制造自动化升级
起亚正致力于开发利用人工智能(AI)使机器人能够自主判断并行动的“智能控制大脑”,旨在通过模仿学习和仿真技术克服传统制造方式的局限性,实现灵活的自动化生产。
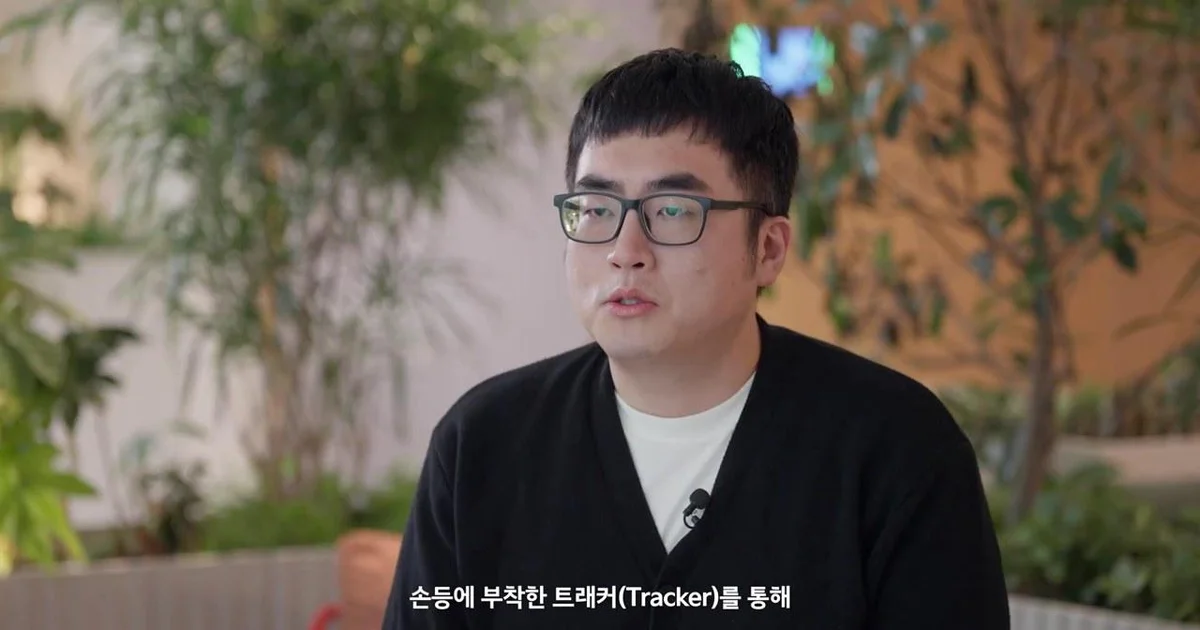
起亚正集中力量开发利用人工智能(AI)使机器人能够自主判断并行动的“智能控制大脑”。这是为了克服以往每当车型或工序发生变化时都必须逐一修改机器人动作的局限性,从而实现制造现场灵活自动化的战略。
从输入坐标值方式转向“模仿学习·仿真”技术
根据HYUNDAI的视频显示,在起亚制造SI(系统集成)技术开发职位中,正利用强化学习和模仿学习技术来提升机器人控制技术。传统的机器人示教方式是一种被动方式,操作员利用名为“示教器(Teach Pendant)”的动作装置,逐一指定并保存机器人关节的坐标值。然而,每当工艺环境发生变化时,都存在必须每次重新教授新任务的繁琐问题。
为了解决这一问题,起亚正围绕四项核心技术来获取机器人控制技术。首先,将专家的作业诀窍传授给机器人的“模仿学习”是核心。通过利用数据手套进行的远程操作(Teleoperation),将人类直观的动作以数据形式直接教给机器人进行学习。此外,还利用通过贴在手背上的追踪器提取人的位置和旋转数据,从而控制机器人手臂轨迹的“精密运动追踪”技术。
特别是为了克服人与机器人身体结构的差异,将人的动作实时转换为机器人规格的“实时重定向(Real-time Retargeting)”技术,以及将虚拟环境中验证过的控制模型原封不动地移植到实际机器人的“仿真(Sim-to-Real)”技术被视为重点。视频中的出演者将该技术解释为“在虚拟环境中学习到的智能转移到现实世界的过程”。
软件与硬件的交汇点……目标是提升“物理人工智能”水平
起亚的制造SI技术开发职位是软件与硬件的交汇领域,必须具备对机器人学(机构学·动力学)的理解以及深度学习、强化学习算法的实现能力。出演者将分析学习失败原因并重新设计算法的“问题解决能力”和“韧性”列为核心能力。
在组织层面,为了提高开发效率,公司正在提供可以立即测试已学习算法的实际机器人硬件基础设施,并积极支持AI编码助手工具的使用。出演者表示:“编写的代码和算法不仅仅停留在显示器中,而是能让实际物理世界的机器人智能地运动,这一点非常有魅力。”关于未来的目标,他表示:“是通过提升近期备受关注的机器人技术和物理人工智能(Physical AI)技术,完成在各种制造环境中像人一样灵活行动的机器人控制技术。”
0评论
当前已关闭评论功能。