
Kia、AIベースのロボット制御技術を開発…「模倣学習・シミュレーション」で製造自動化を高度化
Kiaは、人工知能(AI)を活用してロボットが自ら判断して動くことができる「知能型制御脳」の開発に注力している。製造現場における柔軟な自動化を実現するため、従来の座標入力方式から模倣学習やシミュレーション技術への転換を図っている。
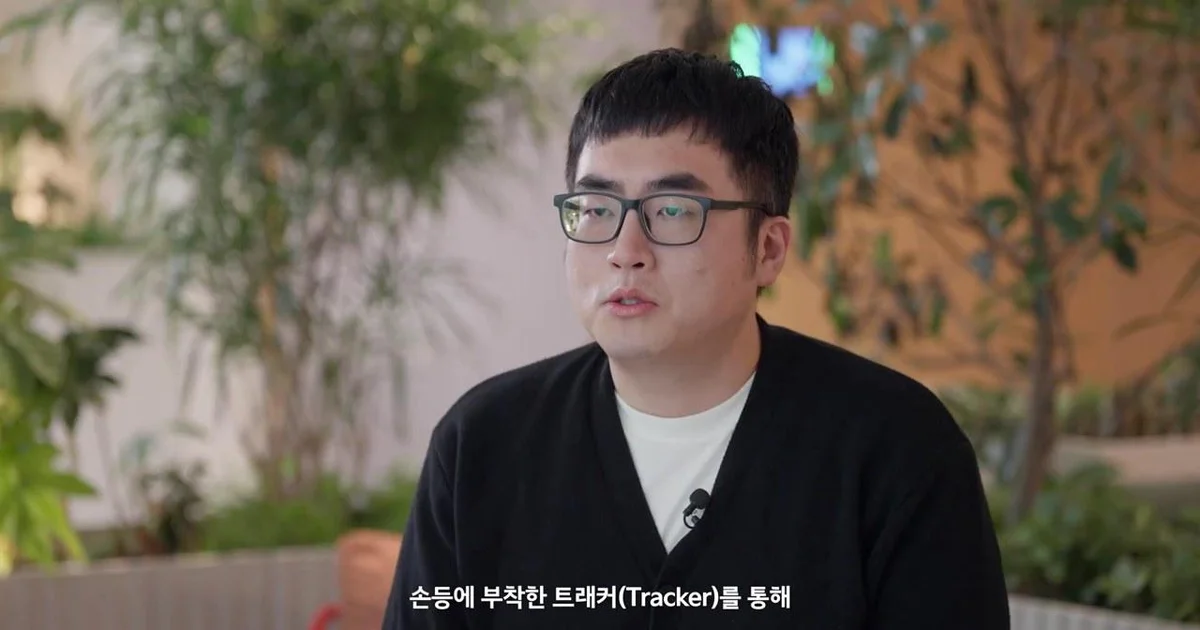
Kiaは人工知能(AI)を活用し、ロボットが自ら判断して動くことができる「知能型制御脳」の開発に注力している。車種や工程が変わるたびにロボットの動作を一つずつ修正しなければならなかった従来方式の限界を克服し、製造現場の柔軟な自動化を実現するための戦略だ。
座標値入力方式を超え「模倣学習・シミュレーション」技術へ転換
HYUNDAIの映像によると、Kiaの製造SI(システムインテグレーション)技術開発職務では、強化学習と模倣学習技術を活用してロボット制御技術を高度化している。従来のロボットティーチング方式は、作業者が「ティーチペンダント」という操作器を用いてロボット関節の座標値を一つずつ指定して保存する受動的な方式であった。しかし、工程環境が変化するたびに毎回新しい作業を教えなければならない煩わしさがあった。
これを解決するために、Kiaは4つの核心技術を中心にロボット制御技術を確保している。まず、専門家の作業ノウハウをロボットに伝承する「模倣学習」が核心である。データグローブを活用した遠隔操作(テレオペレーション)を通じて、人間の直感的な動きをデータ形式でロボットに直接学習させる。また、手の甲に装着したトラッカーで人間の位置と回転データを抽出し、ロボットアームの軌跡を制御する「精密モーショントラッキング」技術も活用される。
特に、人間とロボットの身体構造の違いを克服するために、人間の動作をロボットの規格に合わせてリアルタイムで変換する「リアルタイムリターゲティング」技術と、仮想環境で検証された制御モデルを実際のロボットにそのまま移植する「シミュレーション(Sim-to-Real)」技術が重要視されている。映像の出演者は「仮想で学習した知能が現実へと移る過程」であると当該技術を説明した。
ソフトウェアとハードウェアの交差点…「フィジカルAI」の高度化が目標
Kiaの製造SI技術開発職務は、ソフトウェアとハードウェアが交差する領域であり、ロボット工学(機構学・動力学)に対する理解と、ディープラーニング・強化学習アルゴリズムの実装能力が必須とされる。出演者は、学習失敗時に原因を分析してアルゴリズムを再設計する「問題解決能力」と「粘り強さ」を核心的な能力として挙げた。
組織レベルでは、開発効率を高めるために学習したアルゴリズムを即座にテストできる実際のロボットハードウェアインフラを提供しており、AIコーディングアシスタントツールの活用も積極的に支援している。出演者は「作成したコードとアルゴリズムがモニターの中に留まるだけでなく、実際の物理世界でロボットをインテリジェントに動かすという点が魅力だ」と明らかにした。今後の目標については「最近注目を集めているロボティクスとフィジカルAI(Physical AI)技術を高度化し、多様な製造環境で人間のように柔軟に行動するロボット制御技術を完成させることだ」と述べた。
0コメント
現在コメントの投稿は無効になっています。