
釜山大学 Camel Lab 通过自主研发软硬件夯实机器人基础
釜山大学 Camel Lab 研究人员通过自主设计机器人框架、电机及AI控制技术,致力于开发包括仿人手、四足机器人 K9 及视障人士导盲机器人等在内的多种机器人平台。
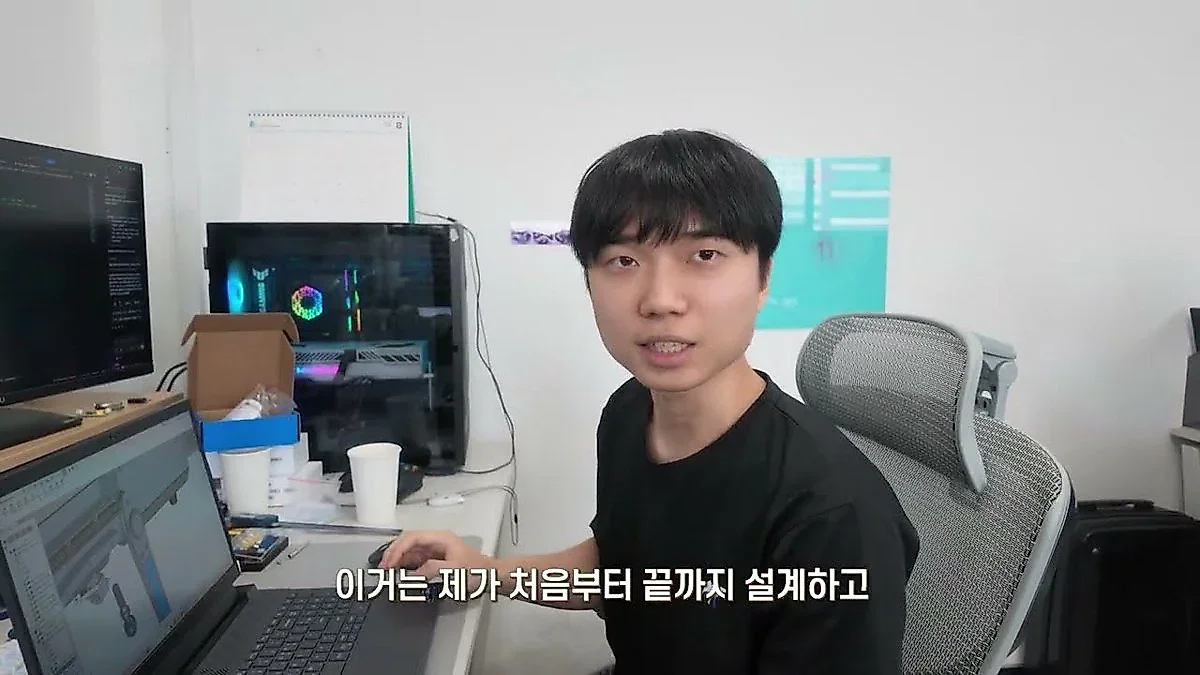
釜山大学 Camel Lab 研究人员正通过自主设计机器人框架与电机,并结合 AI 控制技术,研发包括具备 17 个自由度的机器人手及四足机器人 K9 在内的多种平台,相关成果预计将在 2026 年夏天的人形挑战赛上接受检验。
机器人模仿人类动作的过程并非仅靠输入软件即可完成。这需要将作为机器人骨架的框架、发挥关节作用的电机进行自主设计,并结合驱动它们的 AI 控制技术。釜山大学 Camel Lab 研究人员正在通过不依赖外部成品,而是亲自完成这一系列过程的方式,夯实机器人的“基础”。
从设计到组装:自主研发机器人研究的核心
在产业通商资源部公开的釜山大学 Camel Lab 研究现场,共存着人形机器人、四足机器人、机械臂(Robotic Arm)以及轮式双足机器人等多种平台。研究的核心在于“亲手接触与连接”。研究人员通过设计文件设计框架并组装电机,随后上传控制器。这是因为硬件与软件之间存在紧密的联系。
一名研究人员表示,自己正从硬件设计一直负责到最后,目前正在研究使机器人能够移动的控制技术。由于在设计阶段哪怕仅出现极其微小的角度偏差,也很难区分是硬件缺陷还是软件错误,因此研究人员们会密切观察彼此的研究领域并开展协作。一名研究人员解释称,“与同事交流意见并保持默契是解决问题的关键”,并表示仅通过观察同事解决问题的过程,也能实现间接的成长。
研究领域涵盖广泛,从负责机器人移动的步态控制(Locomotion)到步态控制器开发,以及为具备操作能力的机器人开发核心技术。实验室的目标是提供一个让学生们能够共享创意并共同成长的环境。研究人员表示,“一个人的工作是下一步工作的起点”,必须快速完成硬件制作,控制团队才能进入下一工序进行改进工作。
模仿人手的“机器人手”与面向社会的科技
研究范围还延伸到了实现精细动作的“机器人手”。目前正在研究的机器人手拥有 17 个自由度(DOF),旨在实现类似于人手的动作,并利用模拟人类肌腱的拉线(tendon)来控制手指。研究人员正专注于构建控制系统,使机器人能够像真实人类一样抓取并操作各种物体。特别是基于开源设计的机器人手,正不断尝试实现新的控制系统。
技术的指向性并不止于机械完成度。实验室开发的四足机器人“K9”具备通过传感器感知障碍物、生成地图并自主移动至目的地等能力。特别地,研究人员正在进行面向视障人士的“导盲机器人”项目。为了解决实际导盲犬数量不足的问题,研究人员正寻求通过利用机器人,使技术能够为社会弱势群体提供实质性帮助的方法。
这些研究成果可能会在 2026 年夏天等类似人形机器人集结的“人形挑战赛”舞台上接受检验。研究的本质不仅是在赛场上测试机器人的性能,更在于不局限于固定的代码,而是通过彻夜重新组装机器人,来扩展人类的经验。
通过查明失败原因构建未来
机器人研究的过程往往不会如预期般顺利。当自主设计的机器人无法按预期移动时,研究人员不会抹除失败,而是投入时间分析原因。这是因为实验室秉持着“必须能够解释失败的原因,才能解释下一次成功”的哲学。这一过程也成为了研究人员不局限于单一方法论,从而将视野扩展到 AI(人工智能)等新领域的契机。一名研究人员表示,通过脱离原有的研究方式学习 AI,意识到了自己过去的视野过于狭隘。
研究人员们一致认为,机器人技术最终应致力于让人们的生活更加便利。短期目标是使人形机器人或多足机器人能够在灾难现场等险地顺畅移动。为此,将模仿学习(Imitation Learning)研究发展为可应用于现实生活的技术的努力正在持续进行。
直到机器人能完全按照设计者的意图移动的那一天,实验室的实验预计将会持续进行。有人为了帮助社会弱势群体,有人为了成为解决更难问题的研究者,出于不同的理由制造机器人,但让机器人使人类的明天更加舒适,是他们共同的愿景。
来源:原视频(YouTube)
0评论
当前已关闭评论功能。