
하드웨어 설계부터 AI 제어까지…부산대 Camel Lab의 로봇 제작기
부산대학교 Camel Lab 연구원들이 로봇의 하드웨어 설계부터 AI 제어까지 전 과정을 직접 수행하며, 사회적 약자를 위한 안내견 로봇 등 실질적인 기술 구현에 도전하고 있다.
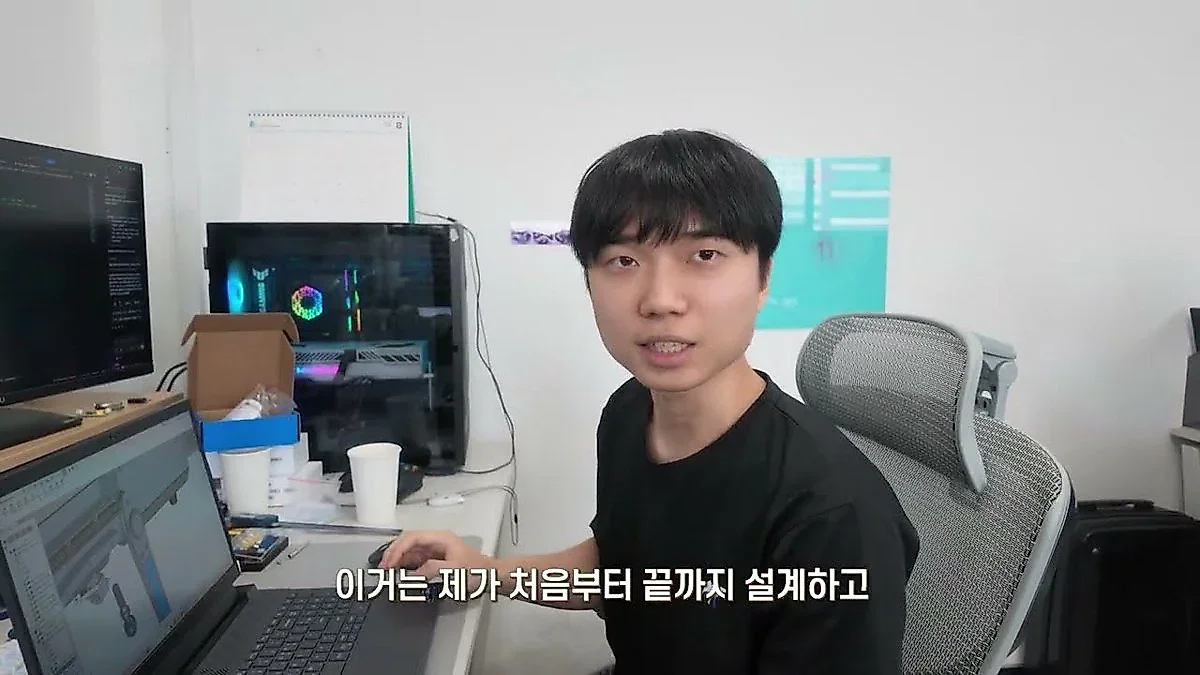
로봇이 인간의 움직임을 닮아가는 과정은 단순히 소프트웨어를 입력하는 것만으로 완성되지 않는다. 로봇의 뼈대가 되는 프레임과 관절 역할을 하는 모터를 직접 설계하고, 이를 움직이게 할 AI 제어 기술을 결합하는 일련의 과정이 맞물려야 한다. 부산대학교 Camel Lab(카멜) 연구원들은 이 모든 과정을 외부 완제품에 의존하지 않고 직접 수행하며 로봇의 '기초'를 다지고 있다.
설계부터 조립까지, '직접 만드는' 로봇 연구의 핵심
산업통상부가 공개한 부산대학교 Camel Lab의 연구 현장에는 휴머노이드, 사족보행 로봇, 로봇 팔(Robotic Arm), 바퀴형 이족 보행 로봇 등 다양한 플랫폼이 공존한다. 연구의 핵심은 '직접 만지고 연결하는 것'이다. 연구원들은 설계 파일로부터 프레임을 설계하고 모터를 조립한 뒤, 컨트롤러를 업로드하는 과정을 거친다. 하드웨어와 소프트웨어가 긴밀하게 연결되어 있기 때문이다.
연구실의 한 연구원은 하드웨어 설계부터 끝까지 직접 수행하며 현재는 로봇이 움직일 수 있도록 제어 기술을 연구 중이라고 밝혔다. 설계 단계에서 아주 작은 각도 차이만 발생해도 하드웨어 결함인지 소프트웨어 오류인지 구분하기 어렵기 때문에, 연구원들은 서로의 연구 분야를 면밀히 관찰하며 협업한다. 한 연구원은 "동료들과 의견을 나누고 호흡을 맞추는 과정이 문제 해결의 열쇠"라며, 동료의 문제 해결 과정을 지켜보는 것만으로도 간접적인 성장이 가능하다고 설명했다.
연구 분야는 로봇의 이동을 담당하는 로코모션(Locomotion)부터 보행 제어기 개발, 그리고 조작 능력을 갖춘 로봇을 위한 핵심 기술 개발까지 폭넓게 걸쳐 있다. 연구실의 목표는 학생들이 서로 아이디어를 공유하며 함께 성장할 수 있는 환경을 제공하는 것이다. 연구원들은 "한 사람의 작업이 다음 단계의 시작점이 된다"며, 하드웨어 제작을 빠르게 마무리해야 제어 팀이 다음 공정으로 넘어가 개선 작업을 이어갈 수 있다고 전했다.
인간의 손을 닮은 '로봇 핸드'와 사회를 향한 기술
연구의 범위는 정교한 움직임을 구현하는 '로봇 핸드'로도 이어진다. 현재 연구 중인 로봇 핸드는 인간의 손과 유사한 움직임을 구현하기 위해 17개의 자유도(DOF)를 갖추고 있으며, 인간의 힘줄을 모사한 인장(tendon)을 이용해 손가락을 제어한다. 연구원들은 로봇이 실제 인간처럼 다양한 물체를 움켜쥐고 조작할 수 있도록 제어 시스템을 구축하는 데 집중하고 있다. 특히 오픈 소스 설계를 기반으로 한 로봇 핸드에 새로운 제어 시스템을 구현하려는 시도가 이어지고 있다.
기술의 지향점은 단순히 기계적 완성도에 머물지 않는다. 연구실에서 개발된 사족보행 로봇 'K9'은 센서를 통해 장애물을 감지하고 지도를 생성하며 목적지까지 스스로 이동하는 능력을 갖추고 있다. 특히 연구원들은 시각장애인을 위한 '안내견 로봇' 프로젝트를 진행 중이다. 실제 안내견의 수 부족 문제를 해결하기 위해 로봇을 활용함으로써 기술이 사회적 약자에게 실질적인 도움을 줄 수 있는 방안을 모색하고 있다.
이러한 연구는 2026년 여름, 인간형 로봇들이 모인 '인간형 챌린지'와 같은 무대에서 그 성과를 시험받기도 한다. 경기장에서 움직이는 로봇의 성능을 테스트하는 것을 넘어, 고정된 코드에 머물지 않고 밤을 새워 로봇을 재조립하며 인간의 경험을 확장하는 과정이 연구의 본질로 다뤄진다.
실패의 원인을 규명하는 과정이 만드는 미래
로봇 연구의 과정은 예상대로 흘러가지 않는 경우가 많다. 직접 설계한 로봇이 의도한 대로 움직이지 않을 때, 연구원들은 실패를 지우는 대신 그 원인을 분석하는 데 시간을 할애한다. "실패의 이유를 설명할 수 있어야 다음 성공도 설명할 수 있다"는 연구실의 철학 때문이다. 이러한 과정은 연구원들이 하나의 방법론에 매몰되지 않고 AI(인공지능)와 같은 새로운 분야로 시야를 넓히는 계기가 된다. 한 연구원은 기존 연구 방식에서 벗어나 AI를 공부하며 자신의 시야가 좁았음을 깨달았다고 전했다.
연구원들은 로봇 기술이 궁극적으로 인간의 삶을 더 편안하게 만드는 데 기여해야 한다고 입을 모은다. 재난 상황과 같은 험지에서 휴머노이드나 다족 보행 로봇이 원활하게 움직일 수 있도록 하는 것이 단기적인 목표다. 이를 위해 모방 학습(Imitation Learning) 연구를 실생활에 적용 가능한 기술로 발전시키려는 노력이 계속되고 있다.
로봇이 설계자의 의도대로 완벽하게 움직이는 그날까지, 연구실의 실험은 계속될 전망이다. 누군가는 사회적 약자를 돕기 위해, 누군가는 더 어려운 문제를 해결하는 연구자가 되기 위해 각기 다른 이유로 로봇을 만들지만, 결국 로봇이 인간의 내일을 더 편안하게 만드는 것이 이들의 공통된 지향점이다.
출처: 산업통상부 유튜브 「⚙️설계부터 AI 제어까지, 로봇을 처음부터 끝까지 만드는 사람들📍부산대학교 Camel Lab (카멜)」
0댓글
현재 댓글 작성이 비활성화되어 있습니다.