
Investigadores del Camel Lab desarrollan robots con control por IA
Los investigadores del Camel Lab de Pusan National University desarrollan de forma integral robots, desde el diseño de sus estructuras y motores hasta el control mediante inteligencia artificial, sin depender de productos terminados externos.
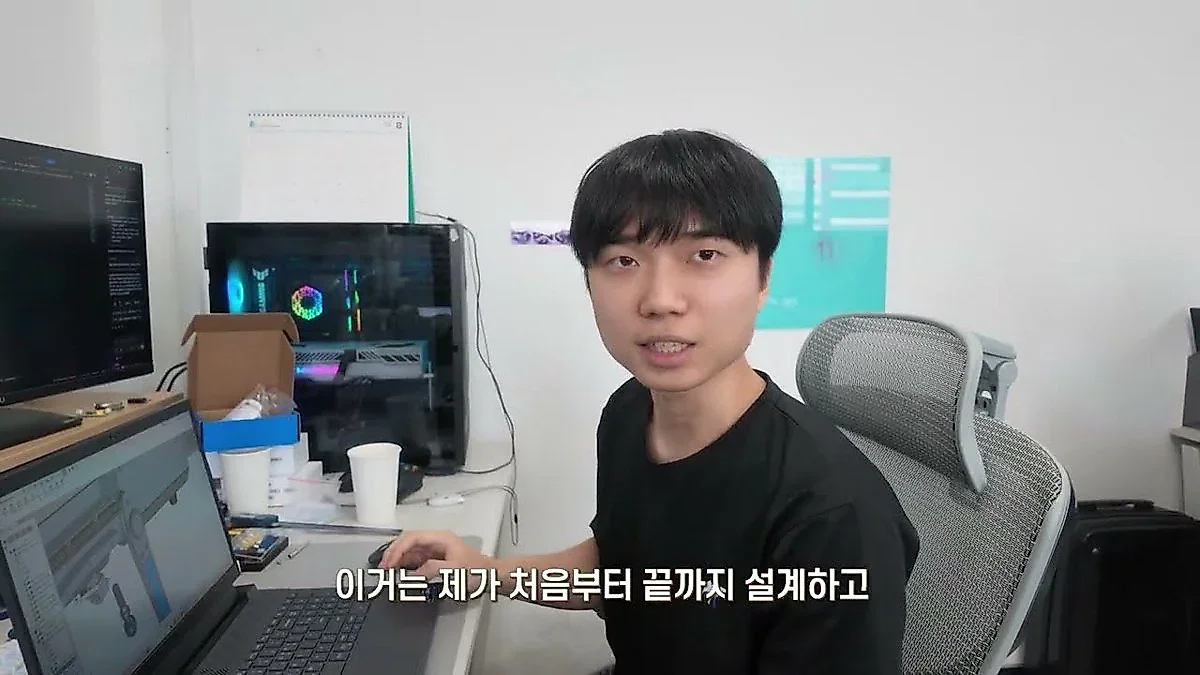
El Camel Lab de Pusan National University diseña de forma directa desde la estructura hasta el software de sus robots, incluyendo una mano robótica con 17 grados de libertad, con el fin de participar en el Humanoid Challenge de 2026.
El proceso mediante el cual un robot logra imitar los movimientos humanos no se completa simplemente introduciendo software. Requiere una serie de procesos interconectados que incluyen el diseño directo de la estructura, que constituye el esqueleto del robot, y de los motores que actúan como articulaciones, combinándolos con tecnología de control por IA para darles movimiento. Los investigadores del Camel Lab de Pusan National University llevan a cabo todo este proceso de forma directa, sin depender de productos terminados externos, para consolidar los "cimientos" de sus robots.
Desde el diseño hasta el ensamblaje: el núcleo de la investigación de robots "hechos a mano"
En el entorno de investigación del Camel Lab de Pusan National University, presentado por el Ministerio de Industria, Comercio y Energía, coexisten diversas plataformas como humanoides, robots cuadrúpedos, brazos robóticos (Robotic Arm) y robots bípedos con ruedas. El núcleo de la investigación es "tocar y conectar directamente". Los investigadores diseñan las estructuras a partir de archivos de diseño, ensamblan los motores y luego proceden a cargar los controladores, debido a la estrecha conexión entre el hardware y el software.
Un investigador del laboratorio afirmó que realiza personalmente todo el proceso, desde el diseño de hardware hasta el final, y que actualmente investiga tecnologías de control para que los robots puedan moverse. Dado que incluso una mínima diferencia de ángulo en la etapa de diseño dificulta distinguir si se trata de un defecto de hardware o un error de software, los investigadores colaboran observando minuciosamente las áreas de estudio de sus compañeros. Un investigador explicó que "el proceso de compartir opiniones y coordinarse con los colegas es la clave para resolver problemas", añadiendo que observar el proceso de resolución de problemas de un compañero permite un crecimiento indirecto.
El campo de investigación es amplio e incluye desde Locomotion, que se encarga del desplazamiento del robot, hasta el desarrollo de controladores de marcha y tecnologías clave para robots con capacidad de manipulación. El objetivo del laboratorio es proporcionar un entorno donde los estudiantes puedan compartir ideas y crecer juntos. Los investigadores señalaron que "el trabajo de una persona es el punto de partida para la siguiente etapa", mencionando que deben finalizar rápidamente la fabricación del hardware para que el equipo de control pueda pasar al siguiente proceso y continuar con las labores de mejora.
"Manos robóticas" que imitan la mano humana y tecnología orientada a la sociedad
El alcance de la investigación se extiende a las "manos robóticas" que implementan movimientos precisos. La mano robótica que se investiga actualmente posee 17 grados de libertad (DOF) para lograr movimientos similares a los de la mano humana, y controla los dedos mediante tendones que imitan los tendones humanos. Los investigadores se concentran en construir sistemas de control para que los robots puedan sujetar y manipular diversos objetos como lo haría un humano real. En particular, se están realizando intentos de implementar nuevos sistemas de control en manos robóticas basadas en diseños de código abierto.
El objetivo de la tecnología no se limita únicamente a la perfección mecánica. El robot cuadrúpedo K9, desarrollado en el laboratorio, tiene la capacidad de detectar obstáculos mediante sensores, generar mapas y desplazarse de forma autónoma hacia su destino. Especialmente, los investigadores llevan a cabo el proyecto de un "robot perro guía" para personas con discapacidad visual. Al utilizar robots para abordar la escasez de perros guía reales, buscan formas en las que la tecnología pueda brindar ayuda real a los sectores vulnerables de la sociedad.
Estos resultados de investigación se pondrán a prueba en escenarios como el "Humanoid Challenge", donde se reunirán robots humanoides en el verano de 2026. Más allá de probar el rendimiento de los robots en movimiento en una arena, la esencia de la investigación se trata del proceso de expandir la experiencia humana, no quedándose en códigos fijos, sino reensamblando robots durante la noche.
El proceso de identificar las causas del fallo construye el futuro
En el proceso de investigación robótica, muchas veces las cosas no fluyen según lo previsto. Cuando un robot diseñado directamente no se mueve como se pretendía, los investigadores dedican tiempo a analizar la causa en lugar de simplemente borrar el fallo. Esto se debe a la filosofía del laboratorio de que "se debe poder explicar la razón del fallo para poder explicar también el siguiente éxito". Este proceso sirve como oportunidad para que los investigadores no se limiten a una sola metodología y amplíen su visión hacia nuevos campos como la IA (inteligencia artificial). Un investigador relató que, al alejarse de los métodos de investigación tradicionales para estudiar IA, se dio cuenta de que su visión era estrecha.
Los investigadores coinciden en que la tecnología robótica debe contribuir, en última instancia, a hacer la vida humana más cómoda. Un objetivo a corto plazo es lograr que los humanoides o los robots de múltiples patas se muevan sin problemas en terrenos difíciles, como situaciones de desastre. Para ello, continúan los esfuerzos por desarrollar la investigación de Imitation Learning para convertirla en una tecnología aplicable a la vida real.
Se espera que los experimentos en el laboratorio continúen hasta el día en que los robots se muevan perfectamente según la intención de sus diseñadores. Algunos construyen robots con el fin de ayudar a los vulnerables de la sociedad y otros para convertirse en investigadores que resuelvan problemas más difíciles, pero el objetivo común es que, finalmente, los robots hagan el mañana de los humanos más cómodo.
Fuente: vídeo original (YouTube)
0Comentarios
Los comentarios están desactivados por ahora.