
釜山大学校 Camel Labが挑む、設計からAI制御までの一貫したロボット開発
釜山大学校 Camel Labの研究員たちは、外部の完成品に頼らず、ロボットの骨格となるフレーム設計からモーターの組み立て、AI制御技術の統合までを一貫して自ら行っている。
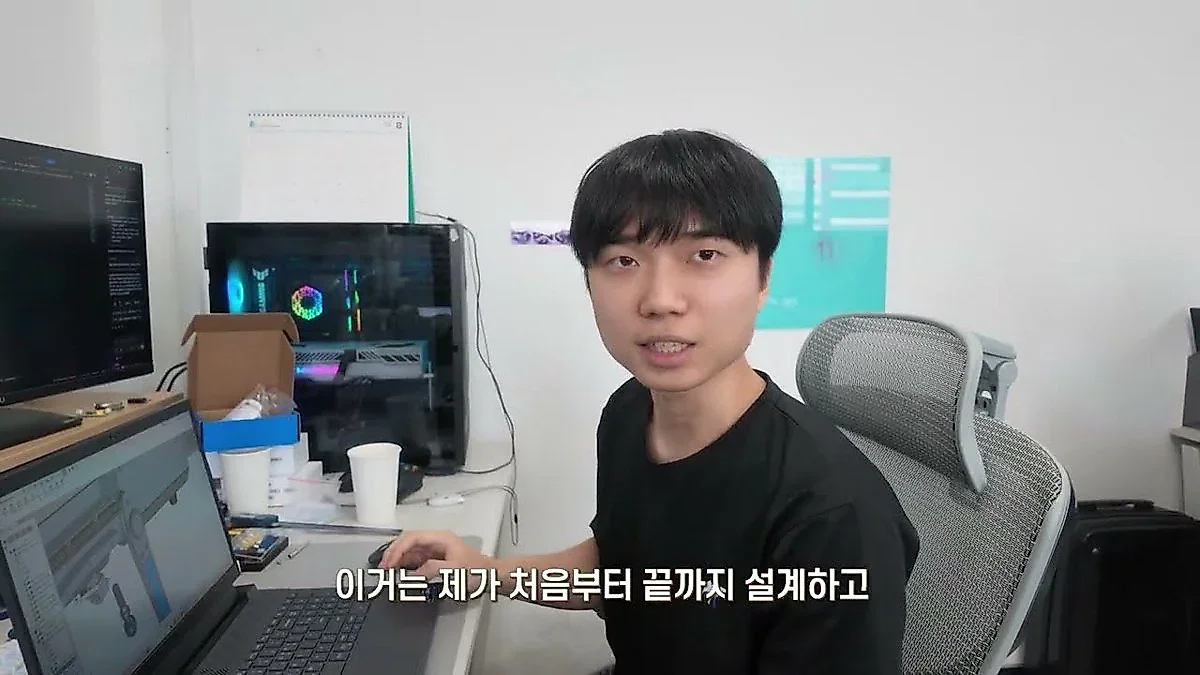
釜山大学校 Camel Labの研究員たちは、ハードウェアの設計からAI制御までを外部に依存せず自ら遂行している。17の自由度を持つロボットハンドや、自律移動が可能な四足歩行ロボット「K9」などの開発を通じ、視覚障害者向けの案内犬ロボットといった社会実装も見据えている。
ロボットが人間の動きに近づく過程は、単にソフトウェアを入力するだけで完成するものではない。ロボットの骨格となるフレームや関節の役割を果たすモーターを直接設計し、それを動かすためのAI制御技術を組み合わせる一連のプロセスが噛み合わなければならない。釜山大学校 Camel Labの研究員たちは、これらすべての工程を外部の完成品に依存することなく自ら遂行し、ロボットの「基礎」を築いている。
設計から組み立てまで、「自ら作る」ロボット研究の核心
産業通商資源部が公開した釜山大学校 Camel Labの研究現場には、ヒューマノイド、四足歩行ロボット、ロボットアーム(Robotic Arm)、車輪型二足歩行ロボットなど、多様なプラットフォームが共存している。研究の核心は「自ら触れ、つなげること」にある。研究員たちは設計ファイルからフレームを設計し、モーターを組み立てた後、コントローラーをアップロードする工程を経る。ハードウェアとソフトウェアが密接に結びついているためだ。
研究室のある研究員は、ハードウェア設計から最後までを直接遂行しており、現在はロボットが動けるようにするための制御技術を研究中であると明らかにした。設計段階でわずかな角度の差が生じるだけで、それがハードウェアの欠陥なのかソフトウェアのバグなのか判別が困難になるため、研究員たちは互いの研究分野を綿密に観察し合い、協業している。ある研究員は「同僚と意見を交わし、呼吸を合わせる過程が問題解決の鍵」と述べ、同僚の問題解決の過程を見守ることだけでも間接的な成長が可能であると説明した。
研究分野は、ロボットの移動を担うロコモーション(Locomotion)から、歩行制御器の開発、そして操作能力を備えたロボットのための核心技術開発まで、幅広く及んでいる。研究室の目標は、学生たちが互いにアイデアを共有し、共に成長できる環境を提供することだ。研究員たちは「一人の作業が次の段階の出発点となる」とし、ハードウェア製作を迅速に終えてこそ、制御チームが次の工程へと移り改善作業を継続できると伝えた。
人間の手を模した「ロボットハンド」と社会へ向けた技術
研究の範囲は、精巧な動きを実現する「ロボットハンド」にも及んでいる。現在研究されているロボットハンドは、人間の手と似た動きを実現するために17の自由度(DOF)を備えており、人間の腱を模したテンドン(tendon)を用いて指を制御する。研究員たちは、ロボットが実際の人間のようにな様々な物体を掴み、操作できるよう制御システムの構築に集中している。特に、オープンソース設計に基づいたロボットハンドに、新たな制御システムを実装しようとする試みが続いている。
技術の志向点は、単なる機械的な完成度にとどまらない。研究室で開発された四足歩行ロボット「K9」は、センサーを通じて障害物を検知し、地図を生成して目的地まで自律的に移動する能力を備えている。特に研究員たちは、視覚障害者のための「案内犬ロボット」プロジェクトを進行中だ。実際の案内犬の不足問題を解決するためにロボットを活用することで、技術が社会的弱者に実質的な助けを提供できる方法を模索している。
こうした研究は、2026年夏に人間型ロボットが集まる「ヒューマノイド・チャレンジ」のような舞台で、その成果が試されることもある。競技場で動くロボットの性能をテストするだけでなく、固定されたコードにとどまらず、徹夜でロボットを再組み立てしながら人間の経験を拡張していく過程が、研究の本質として扱われている。
失敗の原因を究明する過程が作る未来
ロボット研究の過程は、予想通りに進まないことが多い。直接設計したロボットが意図した通りに動かないとき、研究員たちは失敗を消し去る代わりに、その原因を分析することに時間を割く。「失敗の理由を説明できなければ、次の成功も説明できない」という研究室の哲学があるためだ。このような過程は、研究員たちが一つの方法論に埋没せず、AI(人工知能)のような新しい分野へと視野を広げる契機となっている。ある研究員は、従来の研究方式から脱却してAIを学び、自身の視野がいかに狭かったかを悟ったと語った。
研究員たちは、ロボット技術が究極的に人間の生活をより快適にすることに寄与すべきであるとの見解で一致している。災害現場のような険しい場所で、ヒューマノイドや多脚歩行ロボットが円滑に動けるようにすることが短期的な目標だ。そのために、模倣学習(Imitation Learning)の研究を実生活に適用可能な技術へと発展させようとする努力が続けられている。
ロボットが設計者の意図通りに完璧に動くその日まで、研究室の実験は続く見通しだ。ある者は社会的弱者を助けるために、ある者はより困難な問題を解決する研究者になるために、それぞれ異なる理由でロボットを作っているが、結局のところ、ロボットが人間の明日をより快適にすることが、彼らに共通する志向点である。
0コメント
現在コメントの投稿は無効になっています。